Questões de Concurso
Sobre função de transferência para engenharia de automação em engenharia de automação
Foram encontradas 49 questões


Em uma aula prática de Análise e Implementação de Controladores Discretos, um docente apresenta aos estudantes o projeto de um controlador digital utilizando a técnica de projeto discreto direto no plano z. Para representar adequadamente a interface física entre o computador e o processo, a planta contínua foi discretizada utilizando o método do segurador de ordem zero (ZOH), obtendo-se o equivalente discreto:
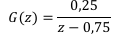
A partir desse modelo, projetou-se um controlador digital para satisfazer requisitos de estabilidade e desempenho transitório. A lei de controle resultante, pronta para ser programada em um microcontrolador com período de amostragem T = 0,5s, é dada pela seguinte equação a diferenças:
u[k] = u[k − 1] + 3e[k] − e[k − 1],
em que e[k] representa o sinal de erro amostrado e u[k] o sinal de controle aplicado à planta no instante atual.
Considerando que a malha de controle possui realimentação unitária negativa, analise as seguintes afirmações.
I - A função de transferência do controlador no domínio z é
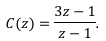
II - O controlador apresenta um polo em z = 1, o que indica que ele é assintoticamente estável, pois a condição de estabilidade é |zp| ≤ 1.
III - O uso do ZOH na discretização da planta é importante porque modela o comportamento do conversor digital-analógico (D/A), que mantém a tensão constante entre os instantes de amostragem.
IV - Como a planta discretizada possui polo em z = 0,75, o sistema em malha fechada terá erro estacionário nulo para uma entrada em degrau, independentemente da ação do controlador.
Quais estão corretas?
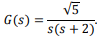
Para fins de análise por meio dos diagramas de Bode, considera-se a aplicação de um ganho proporcional K = 10, resultando na função de transferência em malha aberta KG(s). A Figura 8 apresenta os diagramas de Bode de G(s) e KG(s), destacando as frequências de cruzamento de ganho (ωgc1 e ωgc2) no diagrama de magnitude e os correspondentes pontos no diagrama de fase, utilizados na determinação da margem de fase (ΦM).
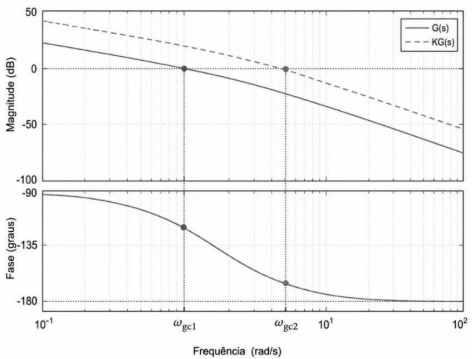
Figura 8 – Diagramas de Bode dos sistemas G(s) e KG(s).
Com base na função de transferência apresentada, nos diagramas de Bode da Figura 8 e nos efeitos da aplicação do ganho proporcional sobre a resposta em frequência desse sistema, assinale a alternativa correta.
Considere o sistema de controle em malha fechada com realimentação unitária negativa apresentado na Figura 7.
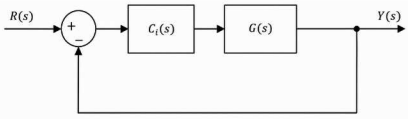
Figura 7 – Sistema de controle em malha fechada com realimentação unitária negativa.
A planta do sistema é dada por:
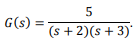
Em que Ci é um controlador, cujos ganhos satisfazem Kp > 0, Ki > 0, em que Kd, Ki e Kd representam, respectivamente, os ganhos proporcional, integral e derivativo. Admita que todos os sistemas em malha fechada sejam assintoticamente estáveis. Considere os seguintes controladores para Ci.
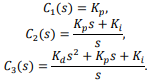
Assinale a alternativa que classifica corretamente os sistemas quanto ao seu tipo e ao erro em regime permanente.
A Figura 5 apresenta o Lugar Geométrico das Raízes (LGR) de um sistema de controle em malha fechada para valores crescentes do ganho K.
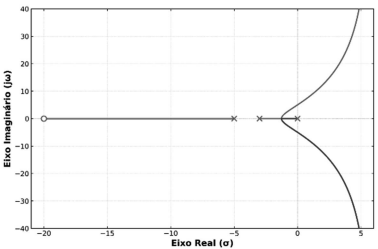
Figura 5 – Lugar Geométrico das Raízes do sistema.
O diagrama de blocos correspondente é apresentado na Figura 6.
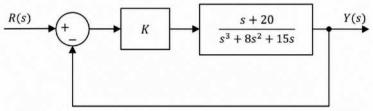
Figura 6 – Sistema de controle em malha fechada com realimentação unitária negativa.
Considerando a variação do ganho K, assinale a alternativa que apresenta corretamente o ganho crítico Kcr, no qual o sistema atinge o limite de estabilidade e passa a apresentar oscilações sustentadas, bem como a respectiva frequência angular dessas oscilações.
Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
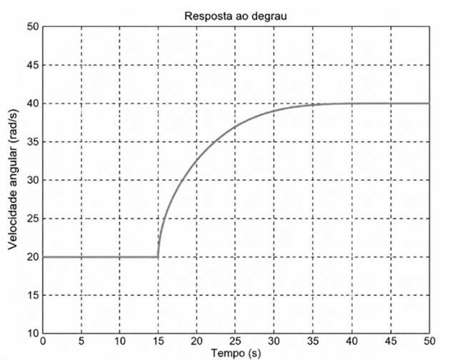
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
A Figura 2 apresenta um sistema de controle em malha fechada.
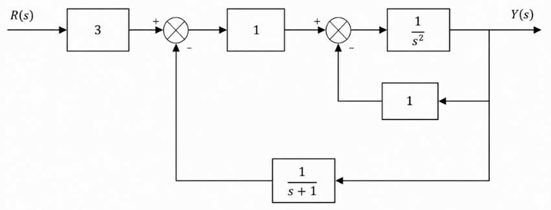
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
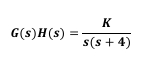
Deseja-se analisar o erro em regime permanente para uma entrada do tipo degrau unitário r (t) = u(t). Diante desse contexto, assinale a alternativa correta.
Considere o seguinte sistema SISO representado na forma de espaço de estados:
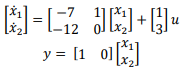
A representação deste mesmo sistema em função de transferência é
O valor do coeficiente correspondente ao polo de maior valor absoluto é
G(z) = z - 0,5 / z - 0,9
O erro em regime permanente desse sistema a uma entrada degrau é, aproximadamente

A função de transferência correta é
Observe a equação abaixo.

Em relação ao sistema dinâmico mostrado na equação, assinale V (verdadeiro) ou F (falso) nas afirmativas a seguir.
(__) É assintoticamente estável.
(__) Sua resposta ao degrau é sobreamortecida.
(__) É de fase mínima.
(__) Não é causal.
A sequência correta é
A transformada de Laplace é uma importante ferramenta utilizada na análise de sinais e sistemas. Considere a função f (t) = 2 e -3t - e -4t.
A transformada de Laplace de f (t) é dada por
Analise os diagramas de blocos de três sistemas amostrados conforme abaixo.
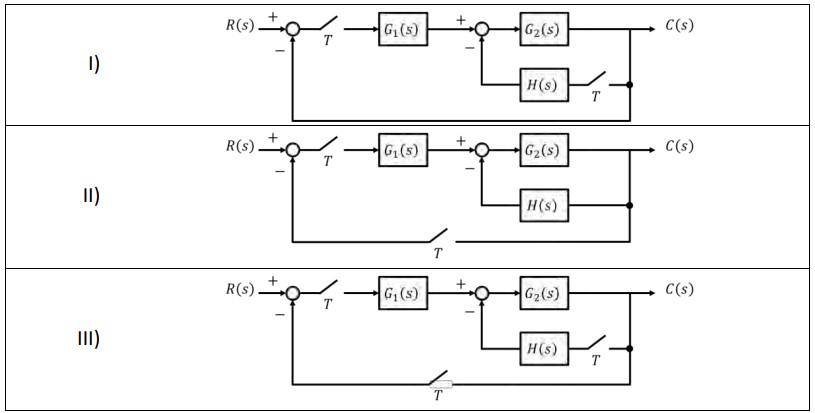
Para análise de sistemas amostrados, é comum obter a função de transferência de malha fechada no domínio z. Sobre a função de transferência C(z) / R(z) dos diagramas de blocos apresentados, é possível afirmar que:
O Teorema da Derivada da Transformada de Laplace estabelece que
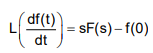
Assim sendo,  é igual a

 Conheça nossos planos