Questões de Concurso
Sobre função de transferência para engenharia de automação em engenharia de automação
Foram encontradas 49 questões


Ano: 2023
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2023 - Transpetro - Profissional Transpetro de Nível Superior - Junior: Ênfase 17: Engenharia de Automação |
Q2328613
Engenharia de Automação
Considere o Lugar Geométrico das Raizes (LGR) da Figura abaixo.
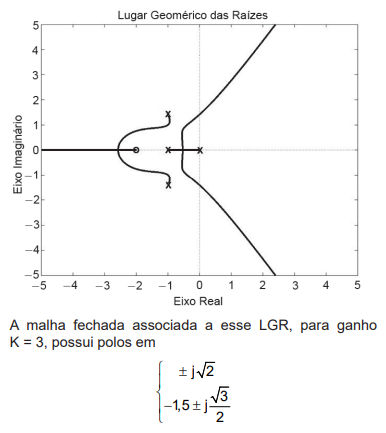
Considerando-se as informações acima, verifica-se que
K = 3 é o ganho
Q2182394
Engenharia de Automação
Considere o diagrama de blocos da figura a seguir.
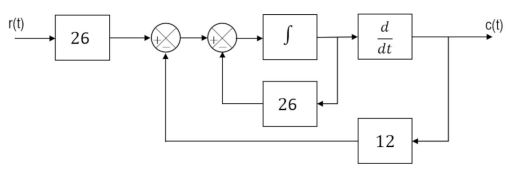
A função de transferência C(s) / R(s) do sistema representado por esse diagrama é dada por:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171358
Engenharia de Automação
A curva de calibração estática de um transmissor de pressão foi obtida a partir da execução de um procedimento
adequado, com um padrão de trabalho rastreável. Os pontos obtidos e a respectiva reta de calibração são
apresentados na figura a seguir.
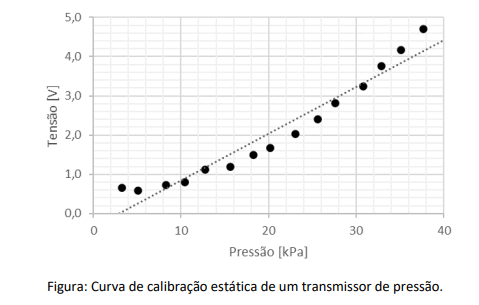
Com base na curva de calibração apresentada, é possível afirmar que:
Com base na curva de calibração apresentada, é possível afirmar que:
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149215
Engenharia de Automação
Considere um sistema de controle com ganho
proporcional Kp
cuja função de transferência em
malha fechada seja dada por:

Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149202
Engenharia de Automação
Um sistema em uma estação de tratamento de
água foi modelado pelo diagrama de blocos a seguir,
onde U(s) e Y(s) são sinais de entrada e de saída,
respectivamente.

Assinale a alternativa correta sobre a resposta do sistema em malha fechada com o ganho constante Kp = 4 e um sinal do tipo degrau unitário aplicado na entrada U(s).
Assinale a alternativa correta sobre a resposta do sistema em malha fechada com o ganho constante Kp = 4 e um sinal do tipo degrau unitário aplicado na entrada U(s).
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081691
Engenharia de Automação
O controlador do tipo PD é comumente usado no
controle desacoplado de manipuladores robóticos.
Com relação à função de transferência ideal desse
tipo de controlador, é correto afirmar que se introduz
no ramo direto da malha de controle um
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081660
Engenharia de Automação
Qual abordagem NÃO é utilizada para obter funções
de transferência em tempo discreto cuja resposta
aproxima a resposta de funções de transferência em
tempo contínuo?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081657
Engenharia de Automação
Seja G(s) uma função de transferência estável, cujo
diagrama de Nyquist é apresentado na figura a seguir.
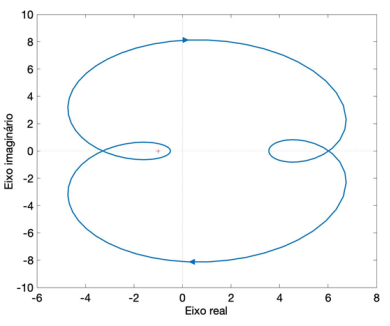
Sendo F(s) = G(s)/1+G(s) , é correto afirmar que
Sendo F(s) = G(s)/1+G(s) , é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081654
Engenharia de Automação
É INCORRETO afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081653
Engenharia de Automação
Qual função de transferência a seguir é estável?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081650
Engenharia de Automação
Considere o sistema definido pelas equações em espaço de estados:
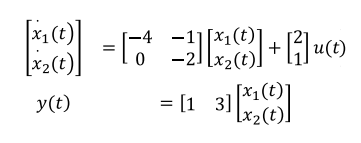
Assinale a função de transferência que representa este sistema.
Assinale a função de transferência que representa este sistema.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081649
Engenharia de Automação
Considere o sistema de controle na figura a seguir.
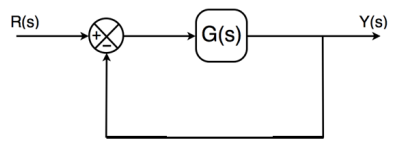
Assinale a função de transferência que apresenta erro em estado estacionário nulo para entrada em degrau unitário e entrada em rampa unitária, mas não apresenta erro nulo em estado estacionário para entrada em parábola unitária.
Assinale a função de transferência que apresenta erro em estado estacionário nulo para entrada em degrau unitário e entrada em rampa unitária, mas não apresenta erro nulo em estado estacionário para entrada em parábola unitária.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081648
Engenharia de Automação
Considere o gráfico do lugar das raízes associado ao
sistema de controle, conforme figuras a seguir.
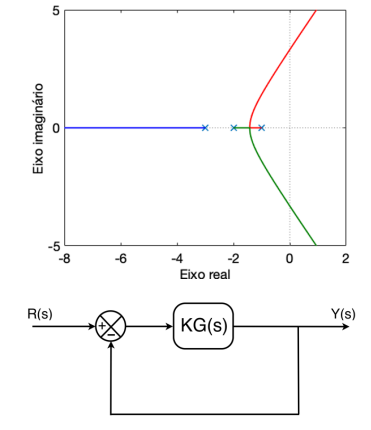
Qual afirmação está INCORRETA?
Qual afirmação está INCORRETA?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081647
Engenharia de Automação
Qual função de transferência a seguir é estável e de
fase não-mínima?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081646
Engenharia de Automação
Considere o diagrama de controle na figura a seguir.
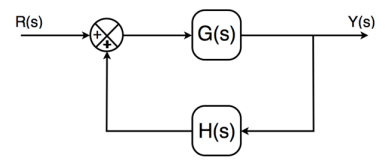
A equação que representa corretamente a relação entre a entrada e a saída deste sistema é
A equação que representa corretamente a relação entre a entrada e a saída deste sistema é
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050425
Engenharia de Automação
Considere o sensor de abalo estrutural sobre uma carcaça X, medido por Y, dado pela imagem.
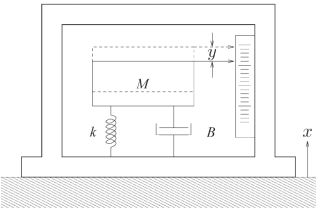
A função de transferência que exprime a relação Y(s) por X(s) é dada por:
Ano: 2017
Banca:
FADESP
Órgão:
COSANPA
Prova:
FADESP - 2017 - COSANPA - Técnico Industrial - Automação e Controle |
Q2754188
Engenharia de Automação
Observe a figura a seguir:
Para o sistema representado na figura, a função de transferência de malha fechada C(s)/R(s) é
Ano: 2012
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2012 - Transpetro - Engenheiro Júnior - Automação |
Q262944
Engenharia de Automação
Um sistema dinâmico, utilizado para controle de uma rede automatizada, forneceu dados processados ao longo do tempo e que permitiram a construção do quadro abaixo.
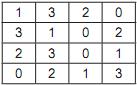
A partir dos dados assinalados, mantendo-se a mesma disposição, construiu-se uma matriz M.
O valor do determinante associado à matriz M é
A partir dos dados assinalados, mantendo-se a mesma disposição, construiu-se uma matriz M.
O valor do determinante associado à matriz M é
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192352
Engenharia de Automação
O modelo em função de transferência de um sistema linear contínuo é dado por
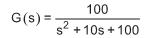
Para esse sistema, foi obtido um modelo equivalente discreto, com zero order hold, usando um período de amostragem de 10 ms. Considere que, para uma entrada degrau unitário, o tempo de acomodação (settling time) da resposta é calculado por , onde ς é a razão de amortecimento, e ωn é a frequência natural não amortecida do sistema contínuo.
Supondo que o sistema discretizado tenha o mesmo desempenho que o sistema contínuo, aproximadamente, quantas amostras levará o sistema discreto para atingir o estado estacionário, partindo do instante inicial?
Para esse sistema, foi obtido um modelo equivalente discreto, com zero order hold, usando um período de amostragem de 10 ms. Considere que, para uma entrada degrau unitário, o tempo de acomodação (settling time) da resposta é calculado por
, onde ς é a razão de amortecimento, e ωn é a frequência natural não amortecida do sistema contínuo. Supondo que o sistema discretizado tenha o mesmo desempenho que o sistema contínuo, aproximadamente, quantas amostras levará o sistema discreto para atingir o estado estacionário, partindo do instante inicial?
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192351
Engenharia de Automação
Um sistema discreto tem como entrada r(n) e saída y(n), que se relacionam pelas equações de diferenças
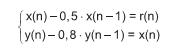
A função de Transferência do sistema
A função de Transferência do sistema

 Conheça nossos planos