Questões Militares
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 89 questões


Analise a figura a seguir.

Obter H(S) onde v1(t) é a excitação e v2(t) é a reposta
( ) Possui como objetivo aproximar todos os polos do sistema em malha fechada da origem no plano S.
( ) Melhora a resposta em regime estacionário do sistema.
( ) Melhora a resposta transitória do sistema.
( ) Diminui completamente as oscilações a partir de uma variação na referência.
( ) Permite a melhoria do rastreamento da referência e a rejeição de carga.


s(s+2)
Um sistema de controle possui a seguinte função de transferência:
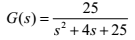
O comportamento do sistema, sua frequência natural não amortecida ωn
e seu fator de amortecimento ζ
,
respectivamente, são
Analise a figura a seguir.
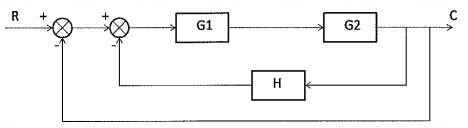
Considerando o Diagrama de Blocos do sistema da figura
acima, calcule a Função de Transferência de Malha Fechada, dada por C/R , e assinale a opção correta .
Analise as figuras a seguir.
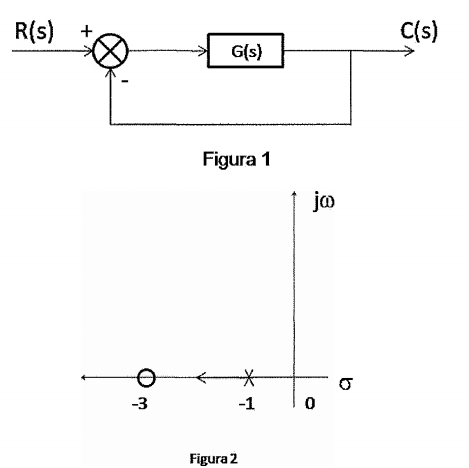
Considere o Diagrama de Blocos do sistema de controle,
representado pela Figura 1, cuja localização dos polos e
zeros de malha aberta, e dos lugares das raízes são
mostrados na Figura 2. Assinale a opção que representa o
bloco G(s).
Em relação aos conceitos que envolvem Função de Transferência, analise as seguintes afirmativas.
I - Polos e zeros são também chamados de frequências críticas .
II - Polos e zeros complexos ocorrem sempre em pares complexos conjugados.
III - A função  possui um polo, de
s
segunda ordem, no infinito.
IV - A função 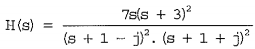 possui um zero, de
primeira ordem, em s = 0 e um zero, de segunda ordem em s = -3
Assinale a opção correta.
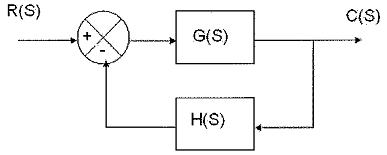
Considerando que no sistema realimentado acima a entrada é R(S) e a saída é C(S), qual será a função de transferência F(S) = C(S)/R(S)?
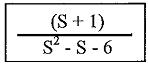
Em relação à função de transferência acima, é correto afirmar que o sistema

Assinale a opção que apresenta o resultado para o cálculo da transformada de Laplace inversa desta função para t = 0 .
Observe o diagrama em blocos a seguir.
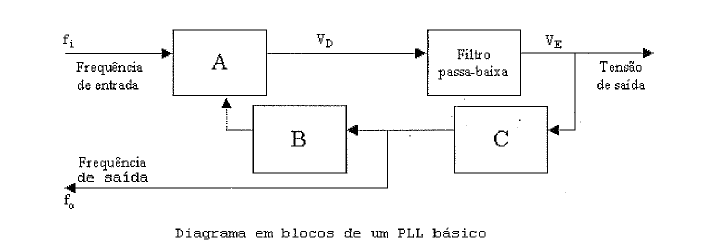
Sabendo-se que o PLL é representado basicamente pela
estrutura acima, os blocos A, B e C são, respectivamente:
Na análise e síntese de controladores e compensadores, leia as sentenças abaixo, asociando a coluna da esquerda com a direita e assinale a alternativa que apresenta a sequência correta.
I. PI – Controlador Proporcional Integral
II. PD - Controlador Proporcional Derivativo
III. PID – Controlador Proporcional Integral Derivativo
( ) O efeito desestabilizador é contrabalançado pela ação derivativa que tende a aumentar a estabilidade relativa do sistema ao mesmo tempo em que torna a resposta do sistema mais rápida devido ao seu efeito antecipatório.
( ) A ação integral é em geral utilizada em conjunto com a ação proporcional constituindo-se este controlador.
( ) Nesse caso, o sinal de controle a ser aplicado é proporcional a
uma predição da saída do processo.

 Conheça nossos planos