Foram encontradas 892 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
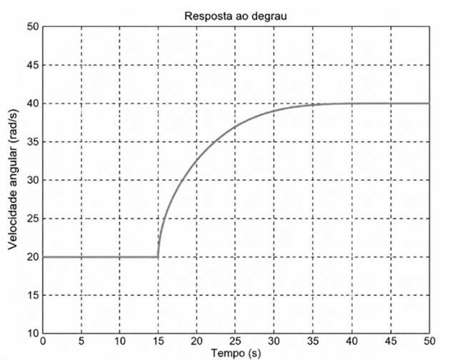
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
A Figura 2 apresenta um sistema de controle em malha fechada.
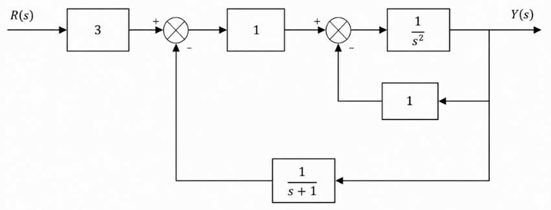
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
Como parte de uma atividade didática sobre cinemática e planejamento de trajetórias, um manipulador planar do tipo RR foi programado para executar um movimento entre dois pontos. O manipulador possui dois elos com comprimentos L1 = 10 cm e L2 = 5 cm. Em determinado instante da trajetória, as juntas encontram-se nas posições θ₁ = 30° e θ₂ = 60°. A posição do efetuador no plano cartesiano é dada por
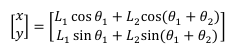
Com base nas informações apresentadas e nos conceitos de cinemática e planejamento de trajetórias, assinale a alternativa correta.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
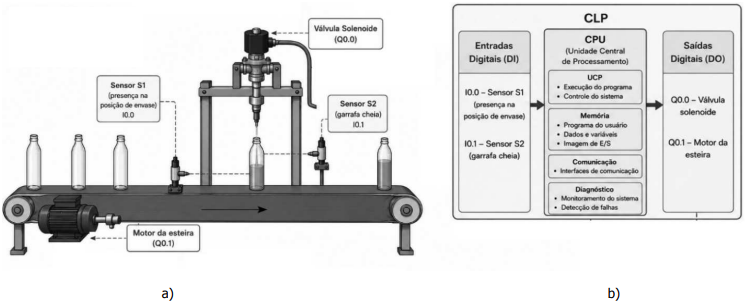
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
Durante uma atividade prática de Controladores Lógicos Programáveis (CLPs), o professor propõe aos estudantes a modernização da linha automatizada de envase apresentada na Figura 1, com o objetivo de discutir a expansão da arquitetura de um CLP modular e sua integração com dispositivos de automação industrial.
O CLP da bancada didática está equipado apenas com módulos de entradas e saídas digitais, utilizados no controle da válvula solenoide e do motor da esteira. Entretanto, sua arquitetura permite a instalação de módulos adicionais de entradas e saídas, analógicos ou digitais, bem como de interfaces de comunicação compatíveis com a Unidade Central de Processamento (CPU), sem a necessidade de substituí-la.
Para a atividade, os estudantes deverão especificar os recursos necessários para que a modernização da linha atenda simultaneamente aos seguintes requisitos:
● monitorar continuamente o nível do reservatório por meio de um transmissor com sinal de saída analógico de 4–20 mA;
● permitir o ajuste contínuo da velocidade da esteira por meio de um inversor de frequência comandado pelo CLP, utilizando uma interface de comunicação compatível com o padrão físico RS-485;
● disponibilizar informações de produção e operação para um sistema supervisório, sendo a comunicação entre o CLP e o sistema supervisório realizada por meio de uma interface de comunicação compatível com o padrão físico Ethernet.
Com base nas informações da atividade e na arquitetura dos Controladores Lógicos Programáveis (CLPs), assinale a alternativa que apresenta uma solução adequada para atender aos requisitos descritos.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
● o seguinte funcionamento da bancada didática: i) inicialmente, o motor da esteira (Q0.1) permanece ligado, transportando as garrafas até a posição de envase; ii) quando uma garrafa é detectada pelo sensor S1 (I0.0), o motor da esteira (Q0.1) é desligado e a válvula solenoide (Q0.0) é ligada para iniciar o enchimento da garrafa; iii) a válvula solenoide (Q0.0) permanece ligada enquanto o sensor S2 (I0.1) não detectar que o líquido atingiu o nível especificado; iv) durante esse período, a garrafa permanece parada na posição de envase, mantendo o sensor S1 (I0.0) continuamente acionado; v) quando o sensor S2 (I0.1) detectar que o nível especificado foi atingido, a válvula solenoide (Q0.0) deverá ser desligada e o motor da esteira (Q0.1) deverá ser ligado novamente, transportando a garrafa para a etapa seguinte do processo;
● que as nomenclaturas I0.0 e I0.1 correspondem aos endereços das entradas digitais, enquanto Q0.0 e Q0.1 correspondem aos endereços das saídas digitais do CLP;
● que os sensores S1 e S2 são do tipo PNP, indicando nível lógico 1 apenas quando acionados.
Com base nas informações da atividade e na Figura 1, assinale a alternativa que apresenta uma implementação em linguagem Ladder (LD), conforme a IEC 61131-3, compatível com a lógica de acionamento descrita.
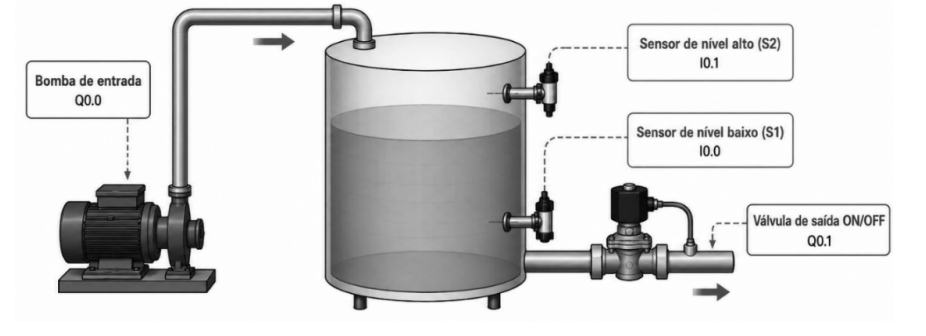
O sistema deverá operar conforme os seguintes requisitos:
1) No instante da energização do sistema, considere o tanque vazio, de modo que os sensores S1 e S2 não detectem água (I0.0 = 0 e I0.1 = 0). Nessa condição, a bomba deverá ser acionada para iniciar o enchimento do tanque.
2) Após o acionamento, a bomba deverá permanecer ligada, independentemente do estado do sensor S1, até que o nível da água atinja o sensor de nível alto.
3) Quando o sensor de nível alto detectar água (I0.1 = 1), a bomba deverá ser desligada.
4) Considerando a válvula de saída permanentemente aberta, o nível da água diminuirá após o desligamento da bomba e um novo ciclo de enchimento deverá ser iniciado automaticamente quando o nível da água ficar abaixo do sensor S1 (I0.0 = 0).
Considerando os requisitos de funcionamento estabelecidos e a programação em linguagem Ladder, assinale a alternativa, que melhor representa a lógica de acionamento, retenção e desligamento da bomba de entrada Q0.0.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3.
Com base nos conceitos de controle contínuo e na atuação das ações (P), (I) e (D), assinale a alternativa correta.
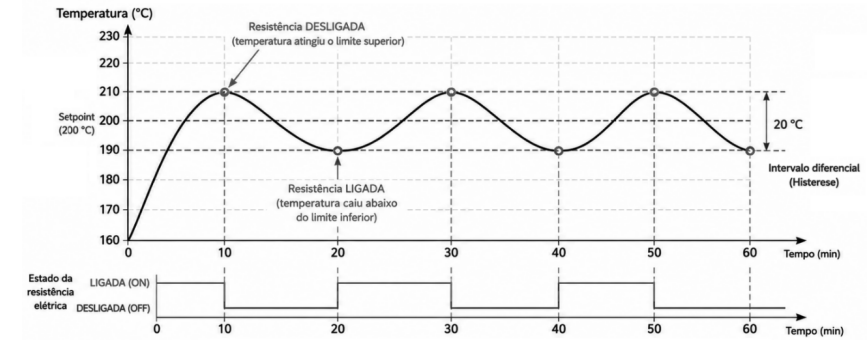
Com base na figura e nos conceitos de controle liga-desliga (on-off), analise as afirmações a seguir.
I - O controle liga-desliga, também denominado controle de duas posições, mantém o elemento atuador apenas em dois estados possíveis: totalmente ligado ou totalmente desligado.
II - O intervalo diferencial (histerese) é introduzido para reduzir a frequência de comutação do atuador diante de pequenas variações da variável controlada, aumentando sua vida útil. Entretanto, sua redução tende a aumentar a precisão do controle, à custa de uma maior frequência de chaveamento do atuador.
III - Em regime permanente, é esperado que a variável controlada oscile continuamente em torno do ponto de ajuste. A amplitude e a frequência dessas oscilações dependem da dinâmica do processo, como sua inércia e tempo de resposta.
IV - O controle liga-desliga é a estratégia mais indicada para processos que exigem elevada estabilidade térmica, pequena variação em torno do setpoint e resposta contínua às mudanças de carga.
Quais estão corretas?
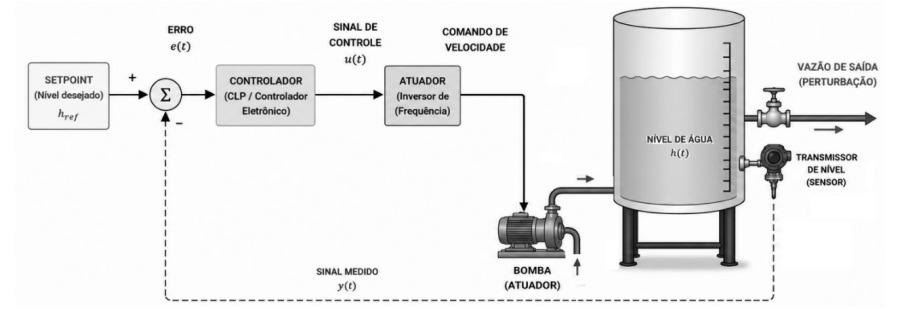
Com base na figura e nos conceitos de controle de processos, analise as afirmações a seguir.
I - O nível de água h (t) representa a variável controlada, enquanto o valor de referência definido pelo operador corresponde ao setpoint do sistema, utilizado para o cálculo do sinal de erro pelo controlador.
II - A ação do controlador modifica o sinal enviado ao inversor de frequência, alterando a velocidade da bomba e, consequentemente, a vazão de entrada no reservatório, que corresponde à variável manipulada da malha.
III - O transmissor de nível fornece continuamente ao controlador o valor medido da variável controlada, caracterizando uma malha fechada com realimentação negativa.
IV - A variação da vazão de saída do reservatório constitui uma perturbação externa. Entretanto, como essa vazão não é medida pelo controlador, ela não interfere na variável controlada enquanto o setpoint permanecer constante.
Quais estão corretas?
Um tanque industrial tem seu nível monitorado por um sensor piezorresistivo, instalado no fundo, que mede a pressão hidrostática da coluna de líquido. O sensor possui faixa de 0 a 600 mbar, com saída analógica 4–20 mA, linear. O sinal é convertido em tensão por meio de um resistor de 250 Ω e lido por um microcontrolador. O valor medido atua no controle de uma válvula proporcional de vazão, comandada por um sinal 0–10 V. A lógica de controle é inversamente proporcional, sendo que 450 mbar correspondem a 25% de abertura da válvula. No instante analisado, a válvula encontra-se 50% aberta. Considerando as informações apresentadas, assinale a alternativa correta.
Considere uma aplicação de um sistema controlado por CLP para proteção térmica de um tanque aquecido, conforme o diagrama Ladder apresentado a seguir:
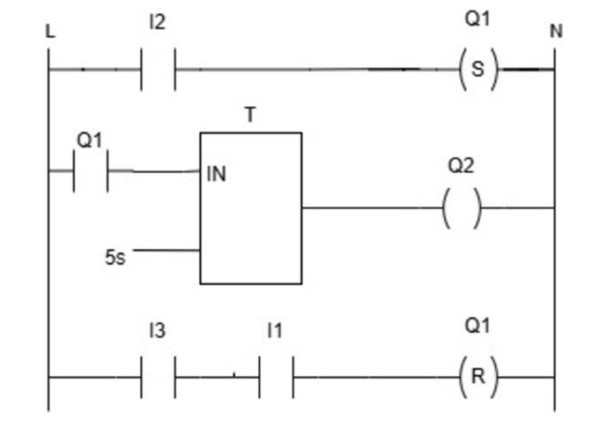
● I2 é um sensor de temperatura alta do tanque, que permanece fechado enquanto a temperatura for maior que uma temperatura alta estabelecida.
● Q1 aciona o motor da bomba de recirculação.
● T é um temporizador TON ajustado para 5 s.
● Q2 aciona uma válvula eletropneumática de resfriamento.
● I3 é um sensor de temperatura normal do tanque, que permanece fechado enquanto a temperatura for menor que uma temperatura normal estabelecida.
● I1 é um botão de reset manual.
Assinale a alternativa que apresenta corretamente o funcionamento do sistema.
Em uma estação elevatória de água, um Controlador Lógico Programável (CLP) recebe sinais provenientes de sensores de nível, pressão e vazão, processa essas informações conforme uma programação previamente estabelecida e envia comandos para acionamento de bombas e válvulas. Nesse contexto, qual é a principal função desempenhada pelo CLP no sistema automatizado?
Pesquisadores da UNIFAP estão desenvolvendo um sistema de controle para regular a velocidade de uma bomba de água utilizada no abastecimento de comunidades ribeirinhas da região do Bailique. O comportamento dinâmico simplificado do sistema pode ser representado pelo modelo em variáveis de estado:
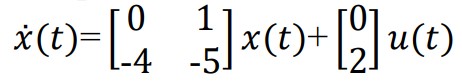
Em que:
• x1(t) representa o nível de água no reservatório;
• x2(t) representa a taxa de variação do nível;
• u(t) representa o sinal de controle aplicado à bomba.
Considerando operação em malha aberta e entrada constante u(t)= 0, determine os autovalores da matriz de estados e avalie a estabilidade do sistema.

 Conheça nossos planos