Selecionar segmento
Estude com questões de diferentes segmentos
Atenção: Isso limpará todos os campos já preenchidos no filtro!
Foram encontradas 4.100 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Q2170136
Vestuário, Moda e Estilismo
Com relação a processos formadores de fios, indique se as afirmativas abaixo são verdadeiras (V)
ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) As ações de abrir, limpar e misturar, que ocorrem na sala de abertura, acontecem de maneira isolada.
( ) “Título” é a denominação numérica que expressa indiretamente o diâmetro do fio, podendo também ser utilizado em fibras, fitas e pavios.
( ) A penteadeira tem a função de remover fibras mais curtas (antes da formação do fio) e as impurezas que não foram retiradas nos processos anteriores.
( ) No passador não é possível fazer a mistura de fibras.
( ) No processo de formação de fio conhecido como “open-end”, o substrato fibroso não passa pelo equipamento maçaroqueira.
Q2170135
Vestuário, Moda e Estilismo
Com relação a processos formadores de fios, analise as afirmativas abaixo e assinale a alternativa
correta.
I. Fios penteados apresentam menor quantidade de neps e mecanicamente são mais resistentes. II. O fio cardado, além de não passar pela penteadeira, possui mais fibras curtas, o que influencia na sua aparência, auxiliando na formação de pilling nos tecidos produzidos a partir dele. III. O equipamento carda apresenta cilindros revestidos com guarnições que auxiliam no processo de formação da fita de carda. IV. No processo de formação de fio conhecido como “filatório de anel”, o substrato fibroso não passa pelo equipamento maçaroqueira. V. O título pode ser direto ou indireto. Um exemplo de título indireto é o Ne.
I. Fios penteados apresentam menor quantidade de neps e mecanicamente são mais resistentes. II. O fio cardado, além de não passar pela penteadeira, possui mais fibras curtas, o que influencia na sua aparência, auxiliando na formação de pilling nos tecidos produzidos a partir dele. III. O equipamento carda apresenta cilindros revestidos com guarnições que auxiliam no processo de formação da fita de carda. IV. No processo de formação de fio conhecido como “filatório de anel”, o substrato fibroso não passa pelo equipamento maçaroqueira. V. O título pode ser direto ou indireto. Um exemplo de título indireto é o Ne.
Q2170134
Vestuário, Moda e Estilismo
Com relação a processos formadores de fios, relacione as colunas e assinale a alternativa com a
sequência correta de cima para baixo.
I. Carda II. Filatório openend III. Passador IV. Estiragem V. Maçaroqueira
( ) Consiste no afinamento do material até a obtenção da densidade linear desejada. ( ) Além de aplicar uma pequena torção ao material, estira e paraleliza o substrato. ( ) Equipamento que reúne várias fitas, com o objetivo de continuar o processo de afinar o material. ( ) Fabricação do fio diretamente da fita de carda ou passador. ( ) Sua função é limpar, misturar, separar fibras curtas, mininizar neps e orientar as fibras.
Q2170133
Vestuário, Moda e Estilismo
Na etapa de beneficiamento têxtil, existem diferentes processos que podem ser utilizados.
Assinale a alternativa que define corretamente o equipamento utilizado e o processo correlato.
Q2170132
Vestuário, Moda e Estilismo
Com relação à tecnologia de confeção, no que se refere a pontos de costura, analise as afirmativas
abaixo e assinale a alternativa correta.
I. Os diferentes tipos de pontos são formados por números com cinco algarismos, como classe 1000 e classe 2000.
II. A junção de partes de uma peça de vestuário é normalmente realizada por meio de costuras constituídas por pontos.
III. Existem outros métodos utilizados na confecção com o objetivo de unir as partes de uma peça de vestuário, como a termocolagem, que se aplica a materiais termoplásticos por ação de calor e pressão.
IV. Pontos de costura podem também ser utilizados para ornamentar uma peça, coser botões e casear.
V. Existem normas que tratam especificamente sobre os tipos de pontos e tipos de costura em materiais têxteis.
Q2170131
Vestuário, Moda e Estilismo
Com relação aos processos formadores de tecidos, relacione as colunas e assinale a alternativa
com a sequência correta de cima para baixo.
I. Remeteção II. Cames/excêntricos III. Amarração IV. Jacquard V. Padronagem
( ) Processo que consiste em passar os fios de urdume, pelos diferentes elementos de máquina do tear, sem que ocorra a troca de artigo/produto.
( ) Consiste na representação gráfica de um ligamento.
( ) Nesse sistema de formação de cala, cada fio de urdume é controlado individualmente.
( ) Processo que consiste em passar os fios de urdume pelos diferentes elementos de máquina do tear quando ocorre a troca de artigo/produto.
( ) Convertem o movimento de rotação em um movimento de subida e descida, adequado em um tear.
Q2170130
Vestuário, Moda e Estilismo
A engomagem dos fios, durante a preparação a tecelagem, consiste em envolvê-los com uma fina
camada de substâncias (goma), o que contribui nas características físicas dos fios. Sobre o
assunto, indique se as afirmativas abaixo são verdadeiras (V) ou falsas (F) e assinale a alternativa
com a sequência correta de cima para baixo.
( ) Esse processo auxilia no aprimoramento das propriedades mecânicas do substrato fibroso. ( ) A engomagem permite melhorar o desempenho térmico durante a tecelagem. ( ) O processo de engomagem reduz a pilosidade dos fios. ( ) Fios engomados apresentam menor coeficiente de atrito com os elementos que compõem o tear. ( ) As gomas utilizadas na engomagem podem ser naturais, semissintéticas e sintéticas.
( ) Esse processo auxilia no aprimoramento das propriedades mecânicas do substrato fibroso. ( ) A engomagem permite melhorar o desempenho térmico durante a tecelagem. ( ) O processo de engomagem reduz a pilosidade dos fios. ( ) Fios engomados apresentam menor coeficiente de atrito com os elementos que compõem o tear. ( ) As gomas utilizadas na engomagem podem ser naturais, semissintéticas e sintéticas.
Q2170129
Vestuário, Moda e Estilismo
Com relação aos processos formadores de malhas, indique se as afirmativas abaixo são
verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) Em teares retilíneos, os guia-fios encontram-se fixos.
( ) A superfície de malhas rib ou ribana, como também é chamada, é caracterizada pela formação de “riscas horizontais”, fazendo com que esse tipo de malha seja chamado vulgarmente de “canelados”.
( ) “Galga grossa” refere-se à condição de utilizar muitas agulhas por unidade de comprimento.
( ) A alteração do tipo de fio utilizado durante a produção de uma malha poderá resultar em um efeito totalmente diferente para uma mesma estrutura.
( ) As agulhas, para o desenvolvimento de malhas interlock, estão dispostas de forma intercalada.
Q2170128
Vestuário, Moda e Estilismo
Com relação aos processos formadores de malhas, relacione as colunas e assinale a alternativa
com a sequência correta de cima para baixo.
A I. Vanisado II. Listras III. Cames IV. Guia-fios V. Platinas
B ( ) Avançam antes de as agulhas iniciarem seu movimento de subida, com o objetivo de “segurar” o tecido e não deixá-lo subir com as agulhas. ( ) Convertem o movimento rotativo da máquina para um movimento adequado para as agulhas. ( ) Fornecem o fio que será tricotado. ( ) Efeito obtido a partir da utilização de alimentadores especiais que permitem que o direito e o avesso técnico possuam cores/texturas diferentes, a partir da utilização de diferentes fios. ( ) Efeito da malha que também pode ser obtido através da maneira como os cones são distribuídos no tear.
Q2166834
Mecatrônica
A figura abaixo apresenta um robô definido no espaço plano com cadeia cinemática do tipo RRP,
sendo que R representa uma junta de revolução e P representa uma junta do tipo prismática.
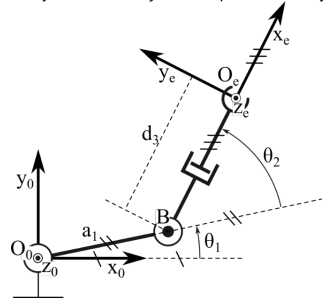
O robô RRP possui como base de referência o sistema de coordenadas O0–x0y0z0 e o sistema de coordenadas Oe–xeyeze fixo no elo do efetuador. A primeira junta de revolução tem seu eixo de rotação na direção e sentido do eixo z0 (perpendicular aos eixos x0 e y0, ou seja, saindo da página) passando pela origem do sistema de coordenadas da base em O0, com deslocamento de junta definido pelo ângulo θ1, medido entre o eixo x0 e a reta definida pelos pontos O0 e B, sobre o elo a1. A segunda junta de revolução tem eixo de rotação paralelo ao eixo da primeira junta de revolução, ou seja, na direção e sentido de z0, mas passando pelo ponto B, com deslocamento de junta definido pelo ângulo θ2, medido entre a reta definida entre os pontos O0 e B (alongamento tracejado na figura) e a reta definida entre os pontos B e a origem Oe. A terceira junta prismática tem seu eixo na direção e sentido do eixo xe (eixo x do sistema de coordenadas do efetuador) definido pela relação
xe = Oe − B / ‖Oe − B‖
passando pelo ponto B, com deslocamento d3, correspondente à distância entre os pontos B e Oe. Com respeito ao robô RRP, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) Não é possível gerar movimento de deslocamento para o efetuador do robô RRP na direção de z0. ( ) O robô RRP possui quatro graus de mobilidade. ( ) O volume de trabalho do robô RRP é cilíndrico. ( ) O robô RRP não possui singularidades.
Q2166833
Mecatrônica
Entre os vários aspectos a serem considerados na especificação de um robô, é importante definir o
seu número de graus de liberdade. Com relação a esse assunto, é correto afirmar que:
Q2166832
Mecatrônica
CAPP (planejamento de processo auxiliado por computador, do inglês Computer-Aided Process
Planning) e CAM (manufatura auxiliada por computador, do inglês Computer-Aided Manufacturing)
consistem no planejamento e na preparação das instruções de operação detalhadas para
transformar um desenho de engenharia em produto final. Com relação ao CAPP e ao CAM,
indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a
sequência correta de cima para baixo.
( ) O CAPP tem por base três formas de planejamento do trabalho: variante, automático e generativo.
( ) O CAPP tem as seguintes etapas básicas: sequenciamento de operações; determinação do maquinário e ferramentas aplicáveis; lubrificação de peças; definição das condições de processo e respectivos tempos de fabricação.
( ) O CAM pode ser classificado em duas grandes categorias, de acordo com o sistema computacional: sistemas computadorizados de controle e monitoração e sistemas de suporte da produção.
( ) Sistemas como MRP e programação CNC são exemplos de CAM.
( ) Na forma variante de CAPP, as peças são classificadas de acordo com semelhanças de caráter geométrico ou de utilidade.
Q2166831
Mecatrônica
Considerando os vários processos de fabricação existentes e suas respectivas características e
aplicações, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a
alternativa com a sequência correta de cima para baixo.
( ) No processo de conformação mecânica por calandragem predominam os esforços de flexão quando comparado aos processos de forjamento e laminação.
( ) Existem três processos de fabricação para a união permanente de materiais: colagem, brasagem e soldagem.
( ) No processo de soldagem MIG, o gás de proteção participa de alterações metalúrgicas da poça de fusão.
( ) Furação não é um tipo de usinagem.
Q2166830
Mecatrônica
O esquema mecânico abaixo apresenta um motor elétrico e quatro engrenagens. No eixo e1 do
motor, encontra-se montada a primeira engrenagem, com número de dentes z1 = 18. A primeira
engrenagem está acoplada a uma segunda engrenagem, montada no eixo e2, com número de
dentes z2 = 36. No mesmo eixo e2, também está montada uma terceira engrenagem, com número
de dentes z3 = 14. A terceira engrenagem está acoplada a uma quarta engrenagem montada no
eixo e3, com número de dentes z4 = 56. Considere que os eixos e1, e2 e e3 são perfeitamente
paralelos e não sofrem atritos em seus mancais de montagem. Seja a velocidade angular de
rotação de saída do motor sobre o eixo e1 definida como ω1 e as velocidades angulares sobre os
eixos e2 e e3 definidas por ω2 e ω3, respectivamente. Também considere o torque de saída do
motor sobre o eixo e1 definido como T1 e os torques resultantes nos eixos e2 e e3 definidos,
respectivamente, por T2 e T3.
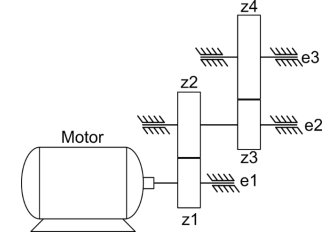
Considere as seguintes equações de acoplamento de duas engrenagens:
a) i = zs/ze ; b) ωe/ωs = i ; c) Te/Ts = 1/i ;
onde i é a relação de transmissão, zs é o número de dentes da engrenagem de saída, ze é o número de dentes da engrenagem de entrada, ωs é a velocidade angular na engrenagem de saída, ωe é a velocidade angular da engrenagem de entrada, Ts é o torque sobre o eixo da engrenagem de saída e Te é o torque sobre o eixo da engrenagem de entrada.
Para um dado valor de velocidade angular ω1 e torque T1 gerados pelo motor sobre e1, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) A velocidade angular resultante sobre e2 é a metade da velocidade angular sobre e1. ( ) A velocidade angular sobre e3 é 1/2 da velocidade angular sobre o eixo e2. ( ) O torque sobre o eixo e3 é duas vezes maior do torque sobre eixo e2. ( ) A relação de transmissão entre os eixos e3 e e1 é i = 4. ( ) Ao diminuir o número de dentes da primeira engrenagem para z1 = 12, a relação de transmissão entre os eixos e1 e e3 é amplificada para 12.
Q2166829
Mecatrônica
Nas juntas rebitadas, a tensão de cisalhamento nos rebites é definida por Tc= Q/A ≤ Td , onde Tc é a
tensão de cisalhamento que o rebite sofre devido à carga de cisalhamento Q, A é a área da
secção transversal do rebite e Td é a tensão admissível do material do rebite ao cisalhamento. A
esse respeito, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a
alternativa com a sequência correta de cima para baixo.
( ) Se a área A do rebite aumentar e a carga Q permanecer constante, a tensão admissível do material diminui.
( ) Se a área A do rebite diminuir e a carga Q permanecer constante, a tensão admissível do material diminui.
( ) A área do rebite varia proporcionalmente com a carga aplicada para que a tensão devido ao carregamento seja constante.
( ) Numa dada situação, ao ser trocado o rebite por outro rebite com material mais resistente e a carga permanecer constante, a área projetada do rebite pode diminuir.
Q2166828
Mecatrônica
Mancais são elementos de máquinas responsáveis por dar suporte ou guia onde eixos sejam
apoiados. A esse respeito, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e
assinale a alternativa com a sequência correta de cima para baixo.
( ) Os mancais são classificados como deslizantes ou de rolamento.
( ) Mancais de rolamento são aplicados quando se deseja reduzir o atrito na partida em eixos em movimentos rotativos.
( ) Os mancais de deslizamento dispõem de roletes, sendo aplicados em máquinas pesadas.
( ) Os rolamentos são classificados, de acordo a direção das forças que suportam, em radiais ou de tração.
( ) Em situações em que desalinhamentos de eixos ou montagem possam ocorrer, é recomendada a utilização de rolamentos autocompensadores de esferas.
Q2166827
Mecatrônica
Com relação aos elementos de máquina, indique se as afirmativas a seguir são verdadeiras (V) ou
falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) Rebites, cavilhas e pinos são elementos de máquina de fixação. ( ) O parafuso de rosca triangular tem aplicação na fixação de união de peças. ( ) Fusos de rosca quadrada têm aplicação na geração de movimento de ferramentas que sofrem esforços ou choques, como prensas e morsas. ( ) Atualmente as roscas triangulares são classificadas de acordo com seu perfil em três tipos: métrica, americana e Whitworth.
( ) Rebites, cavilhas e pinos são elementos de máquina de fixação. ( ) O parafuso de rosca triangular tem aplicação na fixação de união de peças. ( ) Fusos de rosca quadrada têm aplicação na geração de movimento de ferramentas que sofrem esforços ou choques, como prensas e morsas. ( ) Atualmente as roscas triangulares são classificadas de acordo com seu perfil em três tipos: métrica, americana e Whitworth.
Q2166826
Mecatrônica
Tomando por base a norma ISO 1219, o desenho abaixo apresenta um circuito pneumático
contendo uma válvula conectada a um cilindro pneumático. 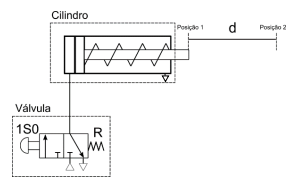
Com relação a esse circuito pneumático, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) A válvula é direcional do tipo 3/2. ( ) A válvula tem acionamento mecânico e retorno por mola. ( ) A válvula é normalmente fechada de controle por solenoide. ( ) O cilindro tem retorno por mola. ( ) Quando o acionamento 1S0 for ativado, o pistão do cilindro avança linearmente até a posição 2 e retorna automaticamente até a posição 1, repetindo esse ciclo até que 1S0 seja desativado.
Q2166825
Mecatrônica
As redes de comunicação para automação industrial são classificadas em Sensorbus, Devicebus e
Fieldbus, de acordo com o tipo de controle, de dispositivos e de mensagens para os quais são
concebidas. Em relação a essa classificação, analise as afirmativas abaixo e assinale a alternativa
correta.
I. As redes ASi são um exemplo típico de Sensorbus voltadas à comunicação de sensores e atuadores discretos.
II. As Devicebus são especificadas para comunicação de controladores lógicos programáveis e outros dispositivos de automação industrial cujas mensagens são predominantemente organizadas em bytes.
III. As altas taxas de transmissão de dados das redes Fieldbus garantem que os sinais digitais sejam transmitidos em tempo real entre os sensores e atuadores distribuídos nas malhas de controle do processo industrial.
IV. As barreiras de segurança intrínseca das redes Fieldbus permitem que estratégias de controle e de segurança sejam executas localmente nos atuadores instalados em áreas classificadas, sujeitas a risco de incêndio e explosão.
Q2166824
Mecânica
As figuras a seguir representam uma prensa hidráulica automática e o programa em Diagrama de
Contatos (Ladder Diagram) implementado em um controlador lógico programável (CLP) para a
automação dessa prensa.
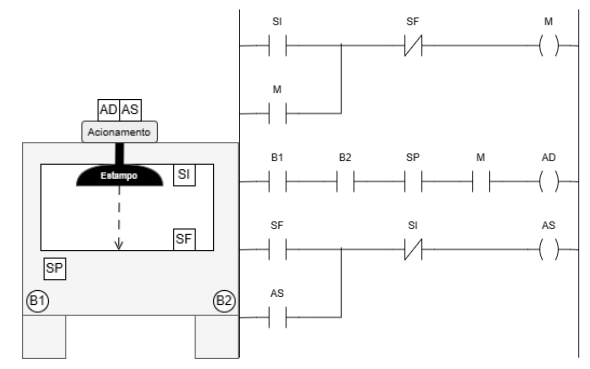
A prensa possui os seguintes sinais discretos de interface com o CLP, todos ativos em nível alto: dois botões (B1 e B2) para comando da prensa pelo operador; um sensor SP que indica que a grade de proteção está fechada; dois sensores de fim-de-curso SI e SF, indicando respectivamente as posições inicial e final do estampo; um comando AD para acionamento do movimento de descida do estampo; e um comando AS para acionar a subida do estampo. Já a variável M do Diagrama de Contatos está associada a um bit da memória de dados do CLP. Em relação a esse controle lógico programado, analise as afirmativas abaixo e assinale a alternativa correta.
I. Se o estampo estiver parado na posição inicial (SI = 1) e a grade de proteção estiver fechada (SP = 1), ele somente começa a descer quando o operador pressionar os dois botões (B1 = B2 = 1).
II. O estampo inicia o movimento de subida automaticamente após atingir a posição final (SF = 1).
III. Se o operador soltar o botão B1 (B1 = 0) com o estampo em movimento de descida, o estampo para de descer.
IV. Se a grade de segurança for aberta (SP = 0) com o estampo em movimento de subida, o estampo para de subir.

 Conheça nossos planos