Selecionar segmento
Estude com questões de diferentes segmentos
Atenção: Isso limpará todos os campos já preenchidos no filtro!
Foram encontradas 232 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081687
Engenharia de Automação
Quais dos elementos sensores a seguir NÃO são utilizados para se estimar a orientação do robô no espaço?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081686
Engenharia de Automação
Numere os eventos sequencialmente, do primeiro ao
último passo, usados no algoritmo de planejamento
2D utilizando grafo de visibilidade.
( ) Aplique o algoritmo A* .
( ) Determine o espaço de configurações livres.
( ) Trace linhas de visibilidade entre a configuração alvo e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre a configuração inicial e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre todos os obstáculos.
A sequência correta de eventos é
( ) Aplique o algoritmo A* .
( ) Determine o espaço de configurações livres.
( ) Trace linhas de visibilidade entre a configuração alvo e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre a configuração inicial e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre todos os obstáculos.
A sequência correta de eventos é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081685
Engenharia de Automação
Preencha corretamente as lacunas do texto a seguir
com relação às características dos sensores presentes
em robôs.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081684
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081683
Engenharia de Automação
Baseie-se no modelo do duplo integrador, comumente adotado para representação simplificada de diversos sistemas na robótica, ÿ(t) = u(t). Considerandose T como o período de amostragem, uma descrição
deste sistema no espaço de estados é dada por
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081682
Engenharia de Automação
O manipulador robótico observado na imagem a seguir representa uma variante do modelo SCARA.
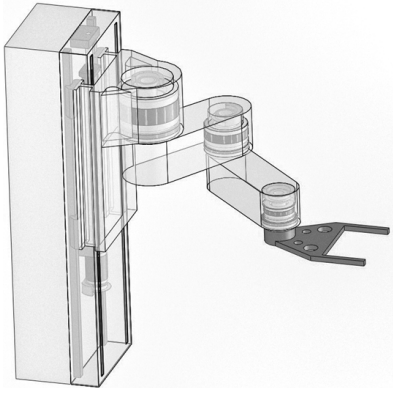
Sobre ele, é correto afirmar que possui
Sobre ele, é correto afirmar que possui
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081681
Engenharia de Automação
Considere o robô mostrado na figura a seguir, tentando alcançar um alvo atrás do obstáculo. Ele foi programado com o comportamento descrito na sequência de 1 até 6. Sensores de contato indicam a colisão
com os obstáculos.
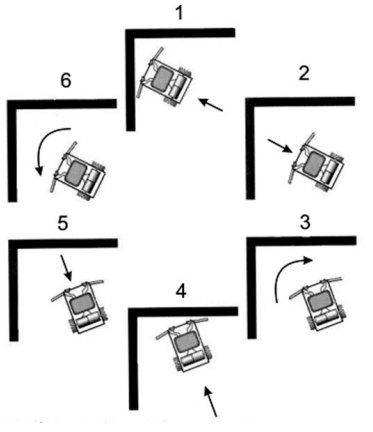
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081680
Engenharia de Automação
Uma figura de mérito para avaliar sensores industriais é a relação entre o sinal e o ruído, chamada de
SNR, do inglês Signal Noise Ratio. Calcule a relação
SNR de um sinal cujo valor de tensão eficaz é 10V e
seu ruído é 5mV, em dB.
O resultado está corretamente indicado em
O resultado está corretamente indicado em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081679
Engenharia de Automação
Com relação à estratégia de controle via torque computado NÃO é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081678
Engenharia de Automação
Uma característica importante dos robôs industriais
é sua versatilidade, a qual permite que sejam programados para executar atividades distintas.
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081677
Engenharia de Automação
Informe se é verdadeiro (V) ou falso (F) o que se afirma sobre algoritmos de planejamento de caminho.
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081676
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081675
Engenharia de Automação
Considere o programa em Ladder apresentado a seguir.
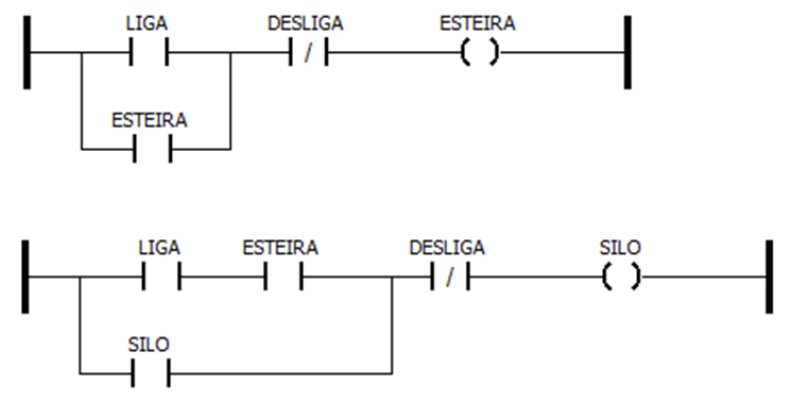
É correto afirmar que assim que o
É correto afirmar que assim que o
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081674
Programação
Observe o programa em diagrama de blocos funcionais a seguir.
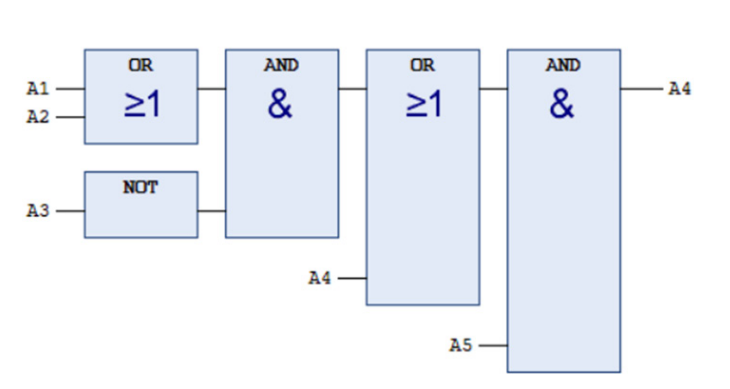
Ele pode ser descrito em Texto Estruturado como
Ele pode ser descrito em Texto Estruturado como
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081673
Engenharia de Automação
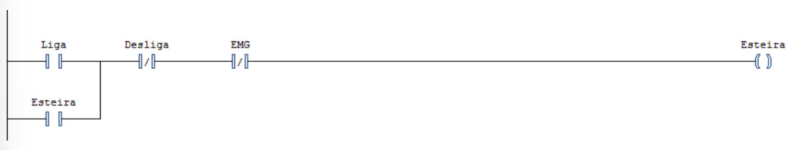
Considerando-se o programa em Ladder apresentado a seguir, assinale o programa em Texto Estruturado cujo
comportamento mais se aproxima do comportamento do programa em Ladder.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081672
Programação
Na tentativa de se fazer uma média móvel dos três
últimos valores de uma medição de temperatura,
dois programas diferentes foram implementados em
Texto Estruturado.
Programa 1)
MEDIA := (SENSOR + S2 + S3)/3;
S3 := S2;
S2 := SENSOR;
Programa 2)
MEDIA := 0;
FOR Index := 0 TO 2 DO
MEDIA := MEDIA + SENSOR;
END_FOR;
MEDIA := MEDIA/3;
Sobre esses programas é correto afirmar que
Programa 1)
MEDIA := (SENSOR + S2 + S3)/3;
S3 := S2;
S2 := SENSOR;
Programa 2)
MEDIA := 0;
FOR Index := 0 TO 2 DO
MEDIA := MEDIA + SENSOR;
END_FOR;
MEDIA := MEDIA/3;
Sobre esses programas é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081671
Engenharia Elétrica
Sensores resistivos, como RTDs, normalmente podem ser conectados a 2, 3 ou 4 fios para tentar compensar os efeitos das resistências das ligações. Sobre
estas conexões, avalie o que se afirma a seguir.
I - Na conexão a dois fios, os valores das resistências dos fios são medidos em conjunto com a resistência do elemento sensor, sem compensação.
II - Na conexão a três fios, se todos os fios forem idênticos (em termos de resistência) é possível compensar o efeito das resistências dos fios e se obter apenas a resistência do elemento sensor.
III - Na conexão a quatro fios, independente da resistência individual de cada fio, é possível se compensar exatamente o efeitos das resistências dos fios, obtendo-se apenas a resistência do elemento sensor.
É certo afirmar que
I - Na conexão a dois fios, os valores das resistências dos fios são medidos em conjunto com a resistência do elemento sensor, sem compensação.
II - Na conexão a três fios, se todos os fios forem idênticos (em termos de resistência) é possível compensar o efeito das resistências dos fios e se obter apenas a resistência do elemento sensor.
III - Na conexão a quatro fios, independente da resistência individual de cada fio, é possível se compensar exatamente o efeitos das resistências dos fios, obtendo-se apenas a resistência do elemento sensor.
É certo afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081670
Engenharia Elétrica
A ponte de Wheatstone é um circuito muito utilizado
para a determinação de uma resistência elétrica desconhecida por detecção de nulo.

Considerando-se que a ponte esteja equilibrada (R1 R4=R2 R3), temos que V1=0. Considerando-se que R2=R4=200 Ω, e que um PT100 a 80 ºC é ligado em R1 (desprezando-se as resistências dos fios conectando o PT100 à ponte de Wheatstone), qual deve ser o valor de R3 em que V1=0, se a resistência do PT100 segue a equação R=100(1+0,00385T)?
Considerando-se que a ponte esteja equilibrada (R1 R4=R2 R3), temos que V1=0. Considerando-se que R2=R4=200 Ω, e que um PT100 a 80 ºC é ligado em R1 (desprezando-se as resistências dos fios conectando o PT100 à ponte de Wheatstone), qual deve ser o valor de R3 em que V1=0, se a resistência do PT100 segue a equação R=100(1+0,00385T)?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081669
Engenharia de Automação
A pirâmide da automação industrial, mostrada a seguir, é uma representação muito utilizada para indicar a estruturação usualmente empregada nos projetos de automação industrial.
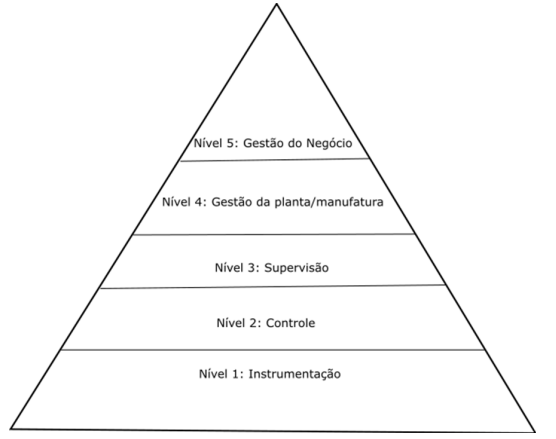
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081668
Engenharia de Automação
De modo a simplificar a manutenção da comunicação entre os diversos níveis de dados em automação industrial,
em 1996 foi proposto o padrão OPC (antigamente conhecido como OLE for Process Control, mas hoje em dia
conhecido como Open Platform Communications).
Esse padrão, atualmente conhecido como OPC Clássico, foi largamente empregado na indústria, principalmente na comunicação entre CLPs e SCADAs. Sobre ele é correto afirmar que se trata de um
Esse padrão, atualmente conhecido como OPC Clássico, foi largamente empregado na indústria, principalmente na comunicação entre CLPs e SCADAs. Sobre ele é correto afirmar que se trata de um

 Conheça nossos planos