Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Sabendo que R1, R2 e R3 são resistores de 10 kΩ e considerando o princípio de funcionamento de um amperímetro ideal, a leitura de corrente mostrada no instrumento será de
Um sensor Pt-100 tem a seguinte função de transferência para relacionar a temperatura do local de exposição (T) e a resistência medida (RT):
RT = R0(1+AT+BT2)
Considerando o princípio de funcionamento desse tipo de sensor e sabendo que R0 é a resistência a 0 °C, A e B são coeficientes do material de construção do sensor (AT + BT2 ≥ 0) e T é a temperatura de exposição, o valor de RT para temperaturas no intervalo de 0 °C a 650 °C será
Termopares são exemplos de sensores que utilizam o efeito Seebeck para medir temperatura. A construção desse tipo de sensor se dá pela criação de uma junção de dois metais diferentes, que quando exposta a determinada temperatura, gera uma diferença de potencial entre as extremidades opostas a junção.
Assinale a opção que apresenta apenas modelos de termopares.
As reatâncias indutiva e capacitiva são grandezas que evidenciam o comportamento de indutores e capacitores, respectivamente, em circuitos de corrente alternada.
Com base no método de cálculo, a reatância capacitiva pode ser definida como
Um controlador lógico programável (CLP) foi utilizado para implantar um circuito lógico industrial de acionamento de uma lâmpada piloto, conforme ilustra o circuito abaixo:

Sabendo que as chaves S1 e S2 (entradas) são do tipo NA e considerando a lâmpada acesa como nível lógico de saída alto e a lâmpada apagada como nível lógico de saída baixo, a função lógica implantada no CLP é uma
Um padrão amplamente utilizado em instrumentação industrial é o sinal de corrente contínua na faixa de 4 mA a 20 mA. Um técnico de instrumentação, responsável por uma planta industrial, deseja realizar a medida da corrente de saída de um sensor de temperatura que opera na faixa de 0 °C a 160 °C. O sensor utiliza o padrão de 4-20 mA para indicar ao equipamento de leitura a temperatura do local de exposição.
Se a leitura de corrente verificada pelo técnico é de 16 mA, a temperatura medida pelo sensor é de
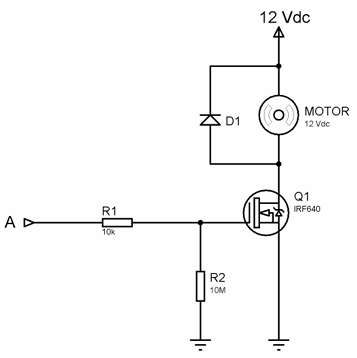
Sobre o circuito, a função do diodo D1 é
Nas áreas de instrumentação, automação e eletrônica é comum o uso de motores elétricos para converter sinais elétricos em movimentos mecânicos. Em algumas aplicações há a necessidade que a rotação do motor elétrico utilizado ocorra com incrementos fixos e discretos.
O tipo de motor que possui essa característica é denominado
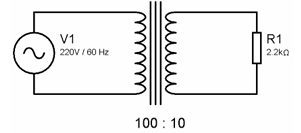
Sabendo que o número de espiras do enrolamento primário é 10 vezes maior que o número de espiras do secundário, a tensão do enrolamento secundário e a corrente que circula no enrolamento primário são, respectivamente,
Observe o circuito resistivo a seguir.
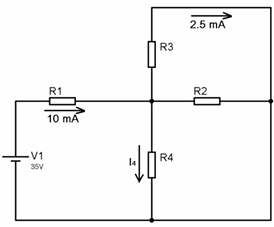
As correntes que atravessam os resistores R1 e R3 são conhecidas e estão indicadas no circuito.
Sabendo que R2 = 10R1 e R2 = R3, determine a corrente elétrica I4 que atravessa o resistor R4.
A norma NBR 8896 estabelece símbolos gráficos para sistemas e componentes hidráulicos e pneumáticos.
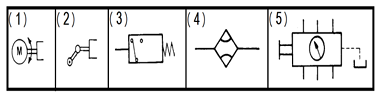
Considerando os símbolos, indique a representação gráfica correta de um pressostato.
Um transformador abaixador tem relação de transformação de tensão de 10:1.
Sabendo que a tensão medida em seu enrolamento secundário, em circuito aberto (sem carga), é de 12V, determine o valor da fonte de tensão conectada ao enrolamento primário.
O esquema a seguir mostra um exemplo de circuito de sonda de alta tensão com atenuação de 100:1 realizando a medida de uma fonte de tensão alternada e devidamente conectada a um voltímetro AC.
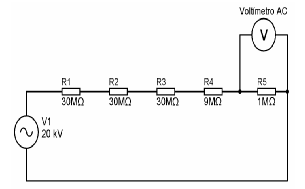
O valor mostrado pelo voltímetro, se a sonda estiver conectada a uma tensão (V1) de 20 kV, será
Um amperímetro DC configurado na escala de corrente com fundo de escala de 10 A, mostra a seguinte leitura: 0.010 A
O valor medido, convertido para miliamperes (mA), corresponde a:
Sobre as ações do controlador PID, assinale a opção correta.
I. Buffers baseados em amplificadores operacionais são utilizados antes de conversores analógico-digitais (ADC) para impedir que a impedância de entrada do conversor provoque carregamento do sinal e distorça a leitura.
II. Filtros anti-aliasing devem possuir frequência de corte inferior à frequência de Nyquist, a fim de limitar componentes espectrais indesejados.
III. Para sinais de baixa amplitude, realizar a digitalização diretamente no ADC, sem amplificação prévia, reduz o erro de quantização.
É correto o que se apresenta em:
I. Sensores indutivos detectam materiais metálicos, pois operam pela alteração do campo eletromagnético gerado pelo próprio sensor.
II. Sensores capacitivos podem detectar líquidos, pós e materiais orgânicos, devido à variação da constante dielétrica do meio.
III. Chaves magnéticas do tipo reed switch realizam a comutação sem contato mecânico direto entre partes móveis.
É correto o que se apresenta em:
ẋ = Ax + Bu
em que x é o vetor de estados, u é o vetor de entradas e A e B são as matrizes do modelo em espaço de estados.
Neste problema de controle ótimo, minimiza-se o funcional
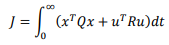
em que Q e R são matrizes de ponderação, a fim de obter a matriz de ganhos K da lei de controle por realimentação completa de estados u = −Kx.
A solução passa pela obtenção de uma matriz S, solução de uma equação de Riccati, extraída da formulação do problema.
Analise os itens a seguir relacionados à solução do problema de controle do regulador ótimo quadrático:
I. O ganho K é igual a R −1B TS. II. As matrizes Q, R e S devem ser positivas semidefinidas. III. O sistema em malha fechada é estável se o par (A,B) for controlável.
Está correto o que se afirma em
Se a variável a for verdadeira por 12s seguidos e falsa, caso contrário, a duração total na qual a expressão “3s/a/7s” será verdadeira, em segundos, será

 Conheça nossos planos