Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Q3852266
Engenharia de Automação
Um motor CC de imã permanente gera uma força contra
eletromotriz a uma razão de 0,5 V/100 rpm e possui uma
resistência de armadura igual a 15Ω. O motor incialmente parado
é alimentado com 12V.
A corrente de armadura quando a velocidade é 1500 rpm é, em ampères:
A corrente de armadura quando a velocidade é 1500 rpm é, em ampères:
Q3852265
Engenharia de Automação
Seja uma rede de Petri com os seguintes elementos:
• Conjunto de lugares: P = {p1,p2,p3,p4}
• Conjunto de transições: T = {a,b,c,d}
• Pré condições das transições:
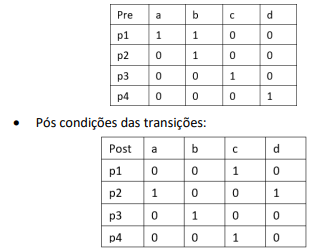
Considere que a rede está com uma marcação inicial p1 = 2, p2 = 0, p3 = 0 e p4 = 0, e disparam-se as transições a, b, c e d, em sequência e nesta ordem.
A marcação final da rede será
Q3852264
Engenharia de Automação
Um sensor de força utiliza-se de um potenciômetro linear atrelado
a uma mola. Deseja-se que a faixa de leitura deste sensor seja de
0 a F newtons, correspondendo a um deslocamento máximo do
conjunto de D centímetros, e que a sensibilidade seja S volts por
newtons. O potenciômetro movimenta-se linearmente solidário à
deformação da mola e sua resistência varia linearmente com seu
deslocamento e sua máxima excursão é de X centímetros, sendo
X > D.
A constante de mola, em newtons por centímetros, e a tensão de alimentação do potenciômetro, em volts, devem ser, respectivamente,
A constante de mola, em newtons por centímetros, e a tensão de alimentação do potenciômetro, em volts, devem ser, respectivamente,
Q3852263
Engenharia de Automação
Considere o seguinte sistema SISO representado na forma de espaço de estados:
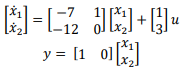
A representação deste mesmo sistema em função de transferência é
Q3852262
Engenharia de Automação
Um sistema com equação de estados:
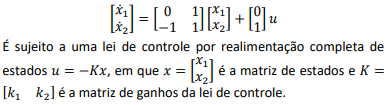
Os valores dos ganhos k1 e k2 para que o sistema em malha fechada tenha polos duplos em −2 são, respectivamente
Q3852261
Engenharia de Automação
Considere um controlador proporcional integral com função de
transferência D(s) = kp + ki/s em série com uma planta com função
de transferência G(s) = (s+2)/(s2 + 3s + 4) numa malha de
realimentação unitária negativa.
O valor do ganho integral ki para que o erro em estado estacionário para uma entrada rampa unitária aplicada ao sistema em malha fechada correspondente seja de 0,1 unidades, é
O valor do ganho integral ki para que o erro em estado estacionário para uma entrada rampa unitária aplicada ao sistema em malha fechada correspondente seja de 0,1 unidades, é
Q3852260
Engenharia de Automação
Seja um compensador de avanço de fase com função de
transferência D(s) = (s + z)/(s + p), em que z e p são reais positivos
e, correspondem, respectivamente, às frequências de quebra do
zero e do polo do compensador na sua resposta em frequência,
avaliada em radianos por segundo.
O valor máximo da fase da resposta em frequência deste compensador encontra-se na frequência correspondente ao(à)
O valor máximo da fase da resposta em frequência deste compensador encontra-se na frequência correspondente ao(à)
Q3852259
Engenharia de Automação
Considere o traçado do lugar das raízes para o sistema com função
de transferência G(s) = 1/(s3 + 6s2 + 25s) em série com um ganho
real positivo numa malha de realimentação unitária negativa.
O ponto de encontro das assíntotas do lugar das raízes encontra-se em
O ponto de encontro das assíntotas do lugar das raízes encontra-se em
Q3852258
Engenharia de Automação
Considere a planta G(s) = 1/(s3 + 6s2 + 5s) em série com um ganho
proporcional kp positivo numa malha de realimentação negativa
unitária.
O valor do ganho kp para o qual a resposta livre do correspondente sistema em malha fechada apresente um comportamento oscilatório de amplitude constante é
O valor do ganho kp para o qual a resposta livre do correspondente sistema em malha fechada apresente um comportamento oscilatório de amplitude constante é
Q3852257
Engenharia de Automação
Considere a expansão em frações parciais da função de
transferência G(s) = (s+5)/(s2 + 7s + 12) em termos de primeira
ordem da forma A1/(s+p1) + A2/(s+p2) em que -p1 e -p2 são os polos
de G(s) e A1 e A2 são os respectivos coeficientes dos termos da
expansão.
O valor do coeficiente correspondente ao polo de maior valor absoluto é
O valor do coeficiente correspondente ao polo de maior valor absoluto é
Q3852255
Engenharia de Automação
Considere um sistema de controle digital cuja função de
transferência do sistema em malha aberta é dada pela seguinte
expressão:
G(z) = z - 0,5 / z - 0,9
O erro em regime permanente desse sistema a uma entrada degrau é, aproximadamente
G(z) = z - 0,5 / z - 0,9
O erro em regime permanente desse sistema a uma entrada degrau é, aproximadamente
Q3852253
Engenharia de Automação
Simulações Hardware In The Loop (HIL) são bastante utilizadas
atualmente para permitir um ciclo mais rápido de
desenvolvimento de produtos.
Analise os itens a seguir a respeito de Simulações Hardware in The Loop:
I. Necessitam de um Simulador de Tempo Real com capacidade de processamento compatível para que possam simular a planta em tempo real.
II. Não necessitam de uma modelagem matemática representativa da planta a ser simulada para que as simulações sejam efetivas.
III. São amplamente utilizados na indústria aeroespacial, automobilística e em eletrônica de potência.
É correto o que se afirma em
Q3852252
Engenharia de Automação
Considere um circuito RC paralelo, em que uma fonte de
alimentação de 50V em série com uma chave SW1, alimenta um
resistor R de 10 ohms e um capacitor C de 100mF em paralelo.
Após um longo período com a chave SW1 fechada, a chave é
aberta.
O módulo da corrente que passa pelo resistor R no instante imediatamente após a abertura da chave e 6s após a abertura, respectivamente, são, aproximadamente
O módulo da corrente que passa pelo resistor R no instante imediatamente após a abertura da chave e 6s após a abertura, respectivamente, são, aproximadamente
Q3852249
Engenharia de Automação
Durante um projeto eletrônico um projetista encontrou a seguinte
expressão Boleana 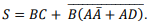 Após aplicar alguns
passos, o projetista conseguiu simplficar a expressão boleana.
A opção que melhor representa a expressão Boleana simplificada é
Após aplicar alguns
passos, o projetista conseguiu simplficar a expressão boleana. A opção que melhor representa a expressão Boleana simplificada é
Q3852247
Engenharia de Automação
Em Instrumentação industrial, é muito comum a utilização de
transmissores, que são responsáveis por converter sinais de
elementos sensores em sinais padronizados a serem transmitidos
para outros elementos da malha de instrumentação.
Analise os itens a seguir a respeito de transmissores pneumáticos:
I. Não podem ser utilizados em áreas classificadas.
II. Possuem como sinal típico de saída 3 a 15psi.
III. Construtivamente podem ser do tipo equilíbrio de forças ou balanço de movimento.
É correto o que se apresenta em
Analise os itens a seguir a respeito de transmissores pneumáticos:
I. Não podem ser utilizados em áreas classificadas.
II. Possuem como sinal típico de saída 3 a 15psi.
III. Construtivamente podem ser do tipo equilíbrio de forças ou balanço de movimento.
É correto o que se apresenta em
Q3852246
Engenharia de Automação
Considere um amplificador operacional ideal, com alimentação
VCC+ = 12V e VCC- = 0V. Sua entrada não inversora é alimentada
com uma fonte Vref = 5V e aplica-se um sinal de entrada Vi =
10 sen(10t) na entrada inversora.
O duty-cyle do sinal de saída Vo é
O duty-cyle do sinal de saída Vo é
Q3852245
Engenharia de Automação
Considere um circuito amplificador não inversor utilizando um
amplificador ideal alimentado com uma fonte simétrica de 12V.
Utiliza-se um resistor R1 = 2k ohms ligando a porta inversora à
terra, e um resistor R2 = 20k ohms fazendo uma retroalimentação
com a porta inversora.
Supondo um sinal de entrada
Vi = 0,5 sen(120t), a tensão pico a pico da forma da saída Vo do amplificador é
Vi = 0,5 sen(120t), a tensão pico a pico da forma da saída Vo do amplificador é
Q3852243
Engenharia de Automação
Durante uma rotina de verificação, um técnico verificou que um
dado sensor PT-100 estava calibrado, uma vez que apresentava
uma resistência de 138,5 ohms quando submetido a uma
temperatura de referência de 100°C. Após reconectar o sensor no
processo, ele verificou que sua resistência caiu para
aproximadamente 119,3 ohms, a temperatura medida pelo PT-100
nesse instante é de, aproximadamente,
Q3852242
Engenharia de Automação
A respeito da pirâmide de automação, conforme definida pela
norma ISA 95, analise os itens a seguir:
I. A pirâmide de automação possui 5 níveis, sendo o mais baixo o nível de processo e o mais alto o nível de gerenciamento corporativo.
II. Uma Interface Homem Máquina (IHM) é um dispositivo do nível de gerenciamento de planta.
III. Um Controlador Lógico Programável (CLP) é um dispositivo do nível de controle de processo.
É correto o que se apresenta em
Q3851967
Engenharia de Automação
O parâmetro numérico, presente na placa dos motores, que
representa a capacidade de sobrecarga contínua permissível de
ser aplicada ao motor, sob condições especificadas, é chamado

 Conheça nossos planos