Questões de Concurso Sobre engenharia de automação
Foram encontradas 785 questões


Em malhas de controle de nível e vazão, a dinâmica do conjunto válvula-tubulação-tanque costuma introduzir atrasos e polos dominantes que reduzem a robustez. Quando se moderniza a instrumentação e a automação, é comum revisar a compensação para melhorar estabilidade e resposta a perturbações (golpes de aríete, variações de demanda). A análise em frequência via Bode permite ajustar margem de fase e largura de banda sem amplificar ruído de medição. Compensadores do tipo avanço/atraso e redes PID equivalentes são aplicados para atender simultaneamente tempo de acomodação e sobressinal. O engenheiro eletricista deve correlacionar polos/zeros inseridos com ganho, fase e atenuação de alta frequência. Diante do exposto, relacione adequadamente as colunas a seguir:
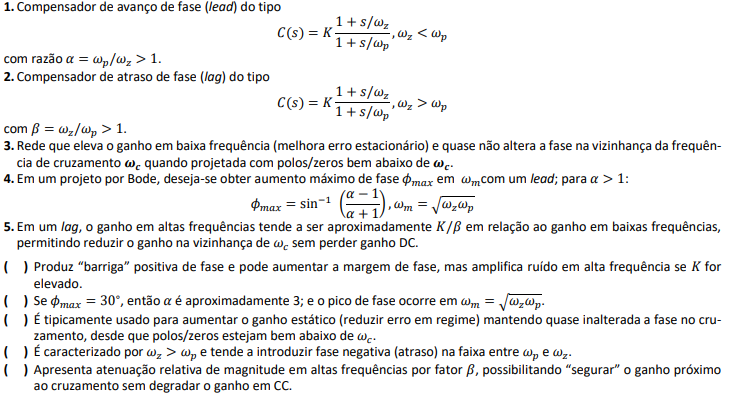
A sequência está correta em
Considerando os princípios de funcionamento dos sensores industriais de proximidade, é INCORRETO afirmar que os sensores
Um engenheiro de automação está projetando um sistema de aquisição de dados (SAD) para monitorar a integridade estrutural de uma ponte metálica sujeita a vibrações de alta frequência. O sistema utiliza extensômetros elétricos de resistência (strain gauges) conectados a um conversor analógico-digital (ADC) de alta resolução. Para garantir a confiabilidade das medições, devem ser considerados aspectos relacionados à classificação dos sensores, aos erros de autoaquecimento e aos critérios de amostragem de sinais.
Com base nos fundamentos de instrumentação industrial, assinale a alternativa correta.
Na Figura 13(a) é ilustrado o circuito representativo de um sensor de pressão piezorresistivo em configuração de ponte de Wheatstone, enquanto que na Figura 13(b) é mostrado um gráfico contendo a curva de calibração experimental da tensão diferencial V12 em função da pressão aplicada. Deseja-se projetar um estágio de condicionamento utilizando um amplificador de instrumentação, de modo que a tensão de saída seja ajustada para a faixa de [0 a 5] V, correspondente ao fundo de escala de 300 mbar. Considere que cada resistor da ponte possui valor nominal R = 200 Ω, que a variação máxima de resistência é ∆R = 1 Ω e que a ponte é alimentada por Vcc = 12 V. A tensão de saída do amplificador é dada por Vo = 0,1V12(1+RG2/RG1) e a relação entre o ganho e alguns valores dos resistores RG2 e RG1 é apresentada no quadro da Figura 13(c).
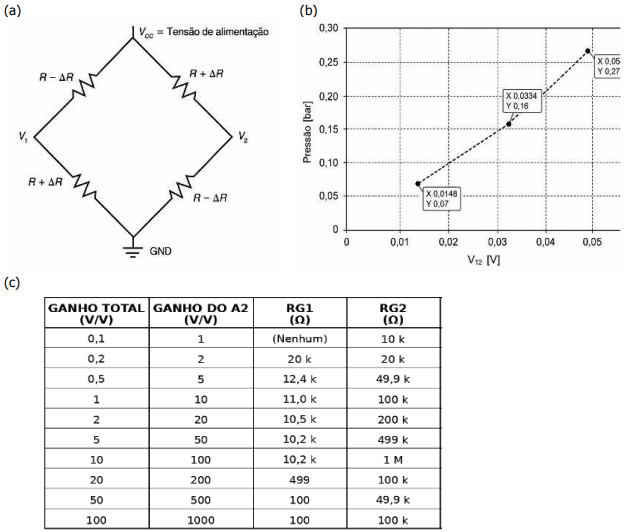
Figura 13 – (a) Circuito representativo do sensor de pressão piezorresistivo; (b) Gráfico de calibração; (c) Quadro com a relação entre o ganho e os valores dos resistores.
Com base na Figura 13 e nas informações apresentadas, assinale a alternativa correta.
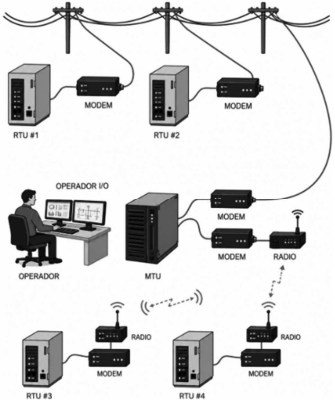 Figura 12 – Diagrama ilustrativo dos componentes que fazem parte do sistema SCADA.
Com base na disposição e função desses elementos, assinale a alternativa correta.
Os sistemas SCADA (Supervisory Control and Data Acquisition) são amplamente utilizados para supervisão e controle de processos industriais distribuídos geograficamente, integrando unidades remotas de aquisição de dados, sistemas de comunicação e estações centrais de supervisão.
Com base nos princípios de funcionamento dos sistemas SCADA, assinale a alternativa correta.
Com base nas características gerais dos protocolos de redes industriais, analise as afirmações a seguir.
I - No PROFIBUS-DP existem três tipos de dispositivos: o DP Master Classe 1, responsável pela troca cíclica de dados com os dispositivos de campo; o DP Master Classe 2, utilizado para configuração, parametrização, manutenção e diagnóstico da rede; e o DP Slave, que realiza a troca cíclica de dados exclusivamente com o DP Master Classe 2.
II - No PROFINET I/O, os dispositivos são classificados em três categorias: I/O Controller, responsável pelo controle da comunicação e pela troca cíclica de dados; I/O Device, que corresponde aos dispositivos de campo responsáveis pela aquisição de sinais e atuação no processo; e I/O Supervisor, utilizado para configuração, parametrização, manutenção e diagnóstico da rede.
III - No Modbus, as quatro tabelas de dados são: Coils e Input Registers, destinados apenas à leitura, e Discrete Inputs e Holding Registers, destinados à leitura e escrita pelo mestre.
IV - O EtherNet/IP utiliza o protocolo CIP sobre TCP/IP e UDP/IP, enquanto o PROFINET possui um protocolo de aplicação próprio e mecanismos específicos para comunicação em tempo real sobre Ethernet Industrial.
Quais estão corretas?
A evolução da manufatura assistida por computador (CAM) permitiu uma transição mais fluida entre o design do produto e sua fabricação física. Sistemas CAD/CAM modernos não apenas automatizam a geração de caminhos de ferramenta, mas também buscam eliminar a necessidade de programação manual em baixo nível (G-codes).
Considerando as tecnologias de programação e controle numérico (CNC), assinale a alternativa correta.
Considere o esquema de potência eletropneumático mostrado na Figura 10 e o respectivo diagrama ladder de controle mostrado na Figura 11. O sistema realiza a sequência automática A+ B+ A- B-, utilizando dois cilindros de duplo efeito e duas eletroválvulas 5/2 vias monoestáveis (Y1 e Y2), além de uma válvula de segurança Y0.
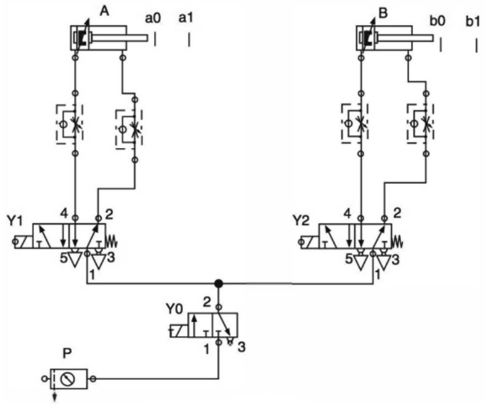
Figura 10 – Esquemático do circuito de potência eletropneumático.
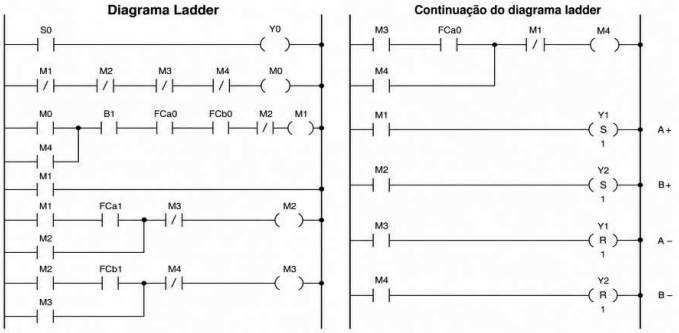
Figura 11 – Diagrama ladder de controle.
Com base nos diagramas e na teoria de pneutrônica, assinale a alternativa correta.
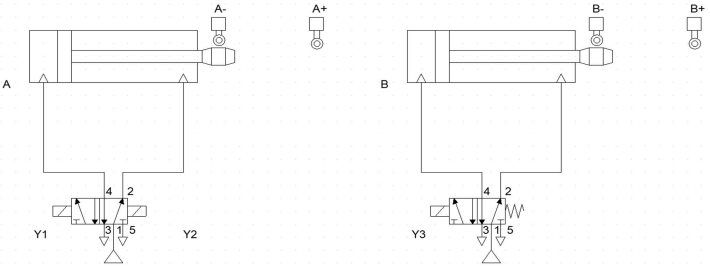 Figura 9 – Esquema eletropneumático da prensa.
A sequência de operação é A+ B+ B- A-. O projeto especifica que:
1 - O cilindro A é controlado por uma eletroválvula 5/2 vias biestável (acionamento por dois solenoides, Y1 e Y2).
2 - O cilindro B é controlado por uma eletroválvula 5/2 vias monoestável com retorno por mola (acionamento por um único solenoide, Y3).
3 - O circuito elétrico de comando utiliza lógica ladder e relés auxiliares para gerenciar a retenção de sinais.
Considerando os conceitos de pneutrônica e o esquema apresentado na Figura 9, assinale a alternativa correta.
Considerando os conceitos de Indústria 4.0 apresentados, assinale a alternativa correta.
Em uma atividade prática de Controle de Sistemas, um docente utiliza um sistema de posicionamento eletromecânico para demonstrar o projeto de controladores por realimentação de estados. A dinâmica linearizada do sistema, em torno de um ponto de operação, é representada no espaço de estados por:
ẋ = Ax + Bu,
em que:
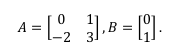
Em seguida, adotou-se um controlador por realimentação de estados, utilizando a técnica de posicionamento de polos, na forma u = −Kx, com K = [k₁ k₂]. O objetivo do projeto é posicionar os polos de malha fechada em:
s₁ = −1 e s₂ = −2.
Com base nessas informações, analise as afirmações a seguir.
I - O sistema em malha aberta é instável, pois a matriz A possui pelo menos um autovalor com parte real positiva.
II - A matriz do sistema em malha fechada (A), com realimentação de estados, é dada por 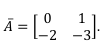
III - Para posicionar os polos de malha fechada em s₁ = −1 e s₂ = −2, deve-se utilizar K = [0 6].
IV - Como a matriz B possui um elemento nulo, o sistema não é completamente controlável.
Quais estão corretas?
No projeto de sistemas de controle, os compensadores são amplamente empregados para modificar a resposta dinâmica e o desempenho em regime permanente. Entre as estruturas mais utilizadas estão os compensadores de avanço (Lead), atraso (Lag) e avanço-atraso (Lead-Lag), cada um com características específicas de resposta em frequência.
Com base nesses conceitos, assinale a alternativa correta.
Em uma aula prática de Análise e Implementação de Controladores Discretos, um docente apresenta aos estudantes o projeto de um controlador digital utilizando a técnica de projeto discreto direto no plano z. Para representar adequadamente a interface física entre o computador e o processo, a planta contínua foi discretizada utilizando o método do segurador de ordem zero (ZOH), obtendo-se o equivalente discreto:
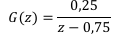
A partir desse modelo, projetou-se um controlador digital para satisfazer requisitos de estabilidade e desempenho transitório. A lei de controle resultante, pronta para ser programada em um microcontrolador com período de amostragem T = 0,5s, é dada pela seguinte equação a diferenças:
u[k] = u[k − 1] + 3e[k] − e[k − 1],
em que e[k] representa o sinal de erro amostrado e u[k] o sinal de controle aplicado à planta no instante atual.
Considerando que a malha de controle possui realimentação unitária negativa, analise as seguintes afirmações.
I - A função de transferência do controlador no domínio z é
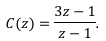
II - O controlador apresenta um polo em z = 1, o que indica que ele é assintoticamente estável, pois a condição de estabilidade é |zp| ≤ 1.
III - O uso do ZOH na discretização da planta é importante porque modela o comportamento do conversor digital-analógico (D/A), que mantém a tensão constante entre os instantes de amostragem.
IV - Como a planta discretizada possui polo em z = 0,75, o sistema em malha fechada terá erro estacionário nulo para uma entrada em degrau, independentemente da ação do controlador.
Quais estão corretas?
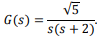
Para fins de análise por meio dos diagramas de Bode, considera-se a aplicação de um ganho proporcional K = 10, resultando na função de transferência em malha aberta KG(s). A Figura 8 apresenta os diagramas de Bode de G(s) e KG(s), destacando as frequências de cruzamento de ganho (ωgc1 e ωgc2) no diagrama de magnitude e os correspondentes pontos no diagrama de fase, utilizados na determinação da margem de fase (ΦM).
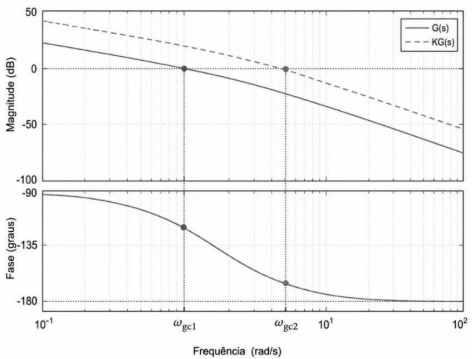
Figura 8 – Diagramas de Bode dos sistemas G(s) e KG(s).
Com base na função de transferência apresentada, nos diagramas de Bode da Figura 8 e nos efeitos da aplicação do ganho proporcional sobre a resposta em frequência desse sistema, assinale a alternativa correta.
Considere o sistema de controle em malha fechada com realimentação unitária negativa apresentado na Figura 7.
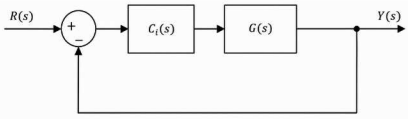
Figura 7 – Sistema de controle em malha fechada com realimentação unitária negativa.
A planta do sistema é dada por:
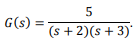
Em que Ci é um controlador, cujos ganhos satisfazem Kp > 0, Ki > 0, em que Kd, Ki e Kd representam, respectivamente, os ganhos proporcional, integral e derivativo. Admita que todos os sistemas em malha fechada sejam assintoticamente estáveis. Considere os seguintes controladores para Ci.
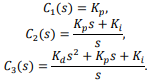
Assinale a alternativa que classifica corretamente os sistemas quanto ao seu tipo e ao erro em regime permanente.
A Figura 5 apresenta o Lugar Geométrico das Raízes (LGR) de um sistema de controle em malha fechada para valores crescentes do ganho K.
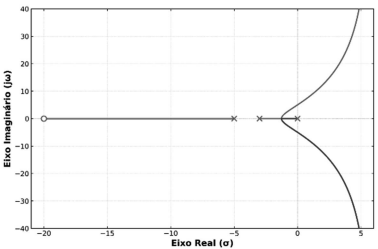
Figura 5 – Lugar Geométrico das Raízes do sistema.
O diagrama de blocos correspondente é apresentado na Figura 6.
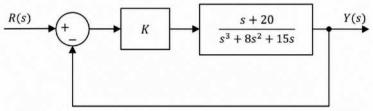
Figura 6 – Sistema de controle em malha fechada com realimentação unitária negativa.
Considerando a variação do ganho K, assinale a alternativa que apresenta corretamente o ganho crítico Kcr, no qual o sistema atinge o limite de estabilidade e passa a apresentar oscilações sustentadas, bem como a respectiva frequência angular dessas oscilações.
Considere o sistema contínuo representado pelo diagrama de blocos da Figura 4, com realimentação unitária negativa. Sejam U(s), X₁(s), X₂(s) e Y(s) as transformadas de Laplace dos sinais u(t), x₁(t), x₂(t) e y(t), respectivamente. Considere ainda que x₁(t) e x₂(t) representam as variáveis de estado do sistema, enquanto u(t) e y(t) representam, respectivamente, a entrada e a saída.
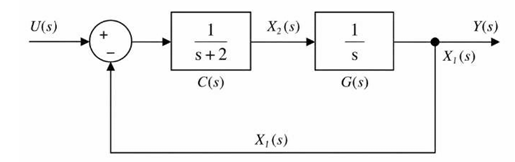
Figura 4 – Diagrama de blocos de um sistema de controle.
Assinale a alternativa que determina as matrizes A, B, C e D da representação em espaço de estados do sistema, na forma:
ẋ = Ax + Bu, y = Cx + Du.

 Conheça nossos planos