Foram encontradas 892 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


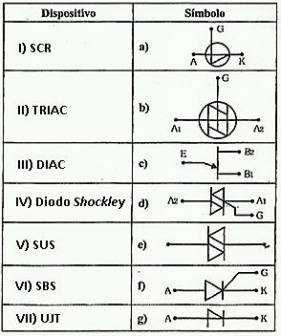
( ) SCR: Silicon Controlled Rectifier.
( ) TRIAC: Triode Alternative Current.
( ) DIAC: Diode Alternative Current.
( ) Diodo Shockley: Diodo de quarto camadas.
( ) SUS: Silicon Unilateral Switch.
( ) SBS: Silicon Bilateral Switch.
( ) UJT: Unijunction Transistor.
A sequência está correta em
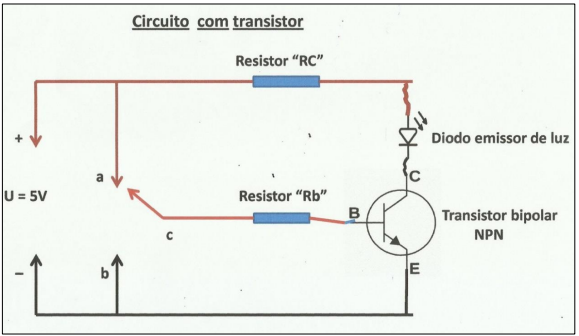
Assinale os valores corretos de resistências para os resistores Rc e Rb.
Relacione adequadamente as colunas a seguir.
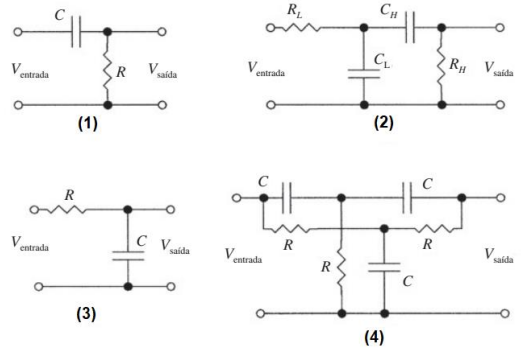
( ) Filtro rejeita-faixa.
( ) Filtro passa-faixa.
( ) Filtro passa-baixa.
( ) Filtro passa-alta.
A sequência está correta em
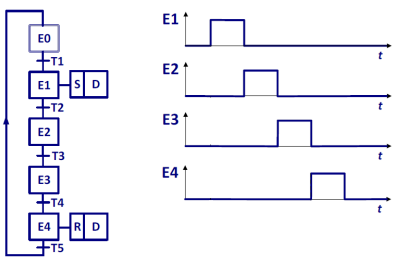
A imagem a seguir ilustra uma malha de controle de pressão:
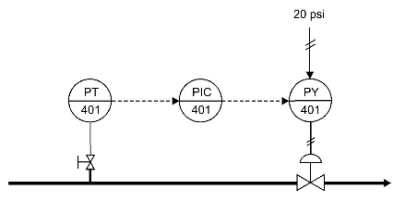
Considerando o exposto, assinale a afirmativa INCORRETA.
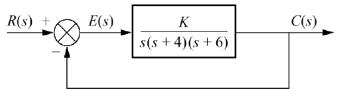
O valor do zero do compensador é de, aproximadamente:
Considere o sensor de abalo estrutural sobre uma carcaça X, medido por Y, dado pela imagem.
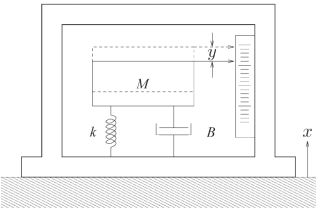
A função de transferência que exprime a relação Y(s) por X(s) é dada por:
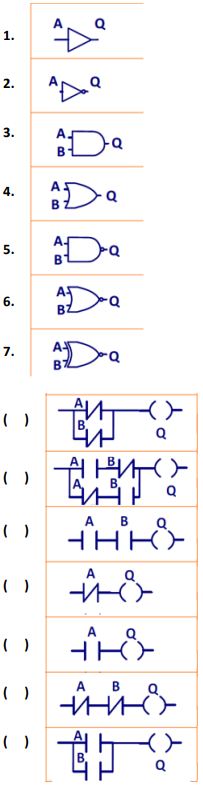
A sequência está correta em
R(T) = R0 (1+αT)
Onde R(T) é a resistência (Ω) do sensor quando submetido a uma temperatura T (ºC), R0 = 100Ω, e α = 0,00392Ω/ºC.
Assinale a seguir a alternativa CORRETA:
Em relação à transmissão do valor de uma variável, através de sinais elétricos entre um transmissor e um controlador, seguindo esses padrões de redes analógicas, indique a afirmativa correta.
Durante a elaboração de um projeto de automação foi levantada a seguinte equação lógica booleana, que corresponde ao funcionamento do equipamento:
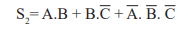
Esta equação foi simplificada, sendo desenvolvido um circuito digital que representa esta automação. Identifique, dentre as alternativas a seguir, qual representa o circuito digital simplificado correto:
Qual o paradigma predominante no que diz respeito à prática de ensino utilizando a robótica?
Para a robótica, define-se um robô como um sistema não autônomo que existe no mundo físico e que pode agir sobre o ambiente em que se encontra para alcançar objetivos predeterminados.
A cinemática inversa procura analisar os incrementos de posição ao longo do tempo de cada um dos componentes do braço de um robô.
A transformação que descreve a relação entre a mão de um manipulador robótico e o referencial de origem também descreve as relações entre os elos intermediários do braço de um robô.
Os atuadores elétricos utilizados para movimentar as juntas de um robô possuem o inconveniente de gerar arcos elétricos.
I. O gozo de férias anuais remuneradas não é um direito dos trabalhadores urbanos e rurais.
II. As condições do mobiliário e dos equipamentos podem estar relacionadas a riscos à saúde e à segurança do trabalhador.
III. Um sistema de automação predial não permite proporcionar conforto e controle personalizado dos sistemas aos usuários da edificação.
Marque a alternativa CORRETA:
I. A empatia é a atitude do entendimento, da interação e da expressão facial e corporal.
II. Um sistema de automação predial não permite controlar e monitorar o consumo energético da edificação.
III. O desempenho do produto é um fator que não deve ser considerado no momento da escolha dos materiais elétricos.
Marque a alternativa CORRETA:
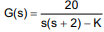 .
Para que esse sistema seja estável, o valor de K deverá ser:

 Conheça nossos planos