Para compensar o sistema dinâmico por um controlador por de...
Próximas questões
Com base no mesmo assunto
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050427
Engenharia de Automação
Para compensar o sistema dinâmico por um controlador
por derivativo ideal, deve-se adotar uma ultrapassagem
percentual de 16% e uma redução de três vezes no tempo
de assentamento na resposta ao degrau escalar unitário em
relação ao processo em malha fechada sem compensação.
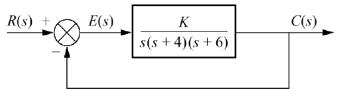
O valor do zero do compensador é de, aproximadamente:
O valor do zero do compensador é de, aproximadamente:
 Conheça nossos planos