Questões de Concurso Sobre eletrônica na engenharia mecatrônica em engenharia mecatrônica

Foram encontradas 120 questões

Q4093949 Engenharia Mecatrônica
Em um projeto de um novo eletrodoméstico, foi pensada a utilização de um microcontrolador ao invés de um microprocessador. No entanto, algumas premissas devem ser mantidas no equipamento para que seja viável essa alternativa, como
Alternativas
Q4093948 Engenharia Mecatrônica
Os sistemas embarcados possuem aplicações com microcontroladores nos diversos sistemas de um veículo de transporte. Nos carros, por exemplo, o sistema de limpador de para-brisas automático só é viável quando houver, no mínimo, integrados ao microcontrolador, os seguintes elementos:
Alternativas
Q3781773 Engenharia Mecatrônica
Um transdutor de temperatura, utilizado em um equipamento industrial, fornece uma corrente elétrica de saída de 0 a 25 mA, que corresponde linearmente à faixa de temperatura de −150 °C a 150 °C, respectivamente. Em um determinado instante, mediu-se a corrente elétrica de saída igual a 10 mA. Qual é a temperatura correspondente?
Alternativas
Q3781772 Engenharia Mecatrônica
Uma das maneiras mais conhecidas e eficientes de construir um modelo de testes de um projeto eletrônico é utilizando uma placa para montagem experimental, também chamada de protoboard ou breadboard. Um aluno montou um circuito simples, referente a um projeto eletrônico, em uma protoboard, composto por uma bateria, um resistor e um LED. O objetivo era acender o LED, mas, após a montagem, ele permaneceu apagado. Então ele recorreu à ajuda do técnico de laboratório, que verificou com um multímetro e confirmou que a bateria estava fornecendo tensão normalmente e que o LED não estava queimado.

Assinale a alternativa que representa o erro de montagem mais provável para o LED permanecer apagado após a montagem, mesmo sem estar queimado.
Alternativas
Q3781766 Engenharia Mecatrônica
Um LED é ligado a um pino de saída PWM do Arduino Uno. Deseja-se ajustar seu brilho para, aproximadamente, 25% da intensidade total, utilizando um ciclo de trabalho (duty cycle) de 25%. Considerando que a resolução do PWM é de 8 bits, qual valor inteiro deve ser passado como parâmetro de valor para a função analogWrite(pino, valor)?
Alternativas
Q3781765 Engenharia Mecatrônica

Considere a expressão de um circuito lógico combinacional apresentado a seguir:
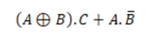

Q39.png (150×37)


Com base nessa expressão podemos afirmar que a:

Alternativas
Q3677396 Engenharia Mecatrônica
Em robótica, existe um tipo especial de motor CC que utiliza um codificador para determinar a posição do eixo de saída, podendo mover o seu eixo para uma posição específica rapidamente, sendo que a amplitude total de giro de seu eixo, geralmente é de 180 graus, ou metade de uma rotação completa. Esses motores são muito utilizados em aeromodelismo e são conhecidos como:
Alternativas
Q3659619 Engenharia Mecatrônica
O sistema de controle eletrônico do motor (ECM) é como um minicomputador localizado no coração de um motor. O ECM garante a operação suave do motor, ao monitorar e coletar dados de sensores posicionados em todo o motor e veículo. Esse fluxo de dados permite que o ECM não apenas otimize o desempenho do motor, mas também ajuste parâmetros críticos, como consumo de combustível e tempo de ignição, desempenhando assim um papel fundamental na melhoria da eficiência do motor e, ao mesmo tempo, na redução do uso de combustível. Um dos sensores críticos é o sensor de posição da borboleta (TPS), que informa à ECM a posição do acelerador, permitindo o ajuste adequado da mistura ar-combustível e da ignição. Um problema na leitura do TPS pode causar folhas de resposta do motor, marcha lenta irregular e até desligamento do motor.


Disponível em: https://www.cummins.com/pt/news/2023/11/03/what-electronic-control-module-ecm. Acesso em: 28 set. 2024. (adaptado)

Um veículo apresenta sintomas como aceleração irregular e dificuldade em manter a marcha lenta. O técnico de manutenção verificou que os códigos de falha indicam um problema no sensor de posição da borboleta (TPS), mas, ao medir a resistência no sensor, os valores estão dentro da faixa especificada pelo fabricante. Qual deve ser o próximo passo no diagnóstico do problema? 
Alternativas
Q3379068 Engenharia Mecatrônica
Qual das seguintes opções normalmente não é uma função do microcontrolador em uma impressora 3D?
Alternativas
Q3313442 Engenharia Mecatrônica
Considerando que, na chamada Indústria 4.0, diversas tecnologias digitais são integradas nos ambientes e equipamentos de produção, julgue o item subsequente, a respeito de métodos e técnicas empregadas nessa nova abordagem.  

Em redes neurais artificiais, as funções ativação do tipo sigmoide são não lineares, suaves e continuamente diferenciáveis. 
Alternativas
Q3313438 Engenharia Mecatrônica
Julgue o item que se segue, referentes a projeto e desenvolvimento de sistemas mecatrônicos.  

Na modelagem de sistemas mecatrônicos não lineares, destacam-se as representações matemáticas por função de transferência e espaço de estados, definidas no domínio da frequência. 
Alternativas
Q2514413 Engenharia Mecatrônica
A estabilidade é um requisito necessário a operação segura de uma planta e seu respectivo controle. Nesse aspecto, há uma grande variedade de indicadores que procuram metrificar o grau relativo de estabilidade de um sistema de controle, onde se destaca as margens de ganho e de fase.
Considere um sistema de controle, cujo valor complexo da função de transferência de malha aberta F(s) é conhecida para duas frequências de interesse w1 e w2:
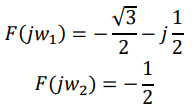
Imagem associada para resolução da questão

A partir dos dados desse sistema de controle, os valores da margem de ganho e da margem de fase, respectivamente, são
Alternativas
Q2514412 Engenharia Mecatrônica
Em testes de comissionamento de sistemas de controle em operação é comum aplicar sinal do tipo degrau, uma vez que tal resposta contém características do desempenho transitório do sistema.
Considere que determinado sistema de controle é representado pela sua função de transferência de malha aberta N(s), dada por
Imagem associada para resolução da questão

Inicialmente, o valor do ganho do controlador K foi ajustado de forma a tornar o sistema em malha fechada criticamente amortecido.
Caso o ganho K seja ligeiramente aumentado, é esperado que o sistema tenha
Alternativas
Q2514410 Engenharia Mecatrônica
A realimentação unitária é uma das estruturas de controle mais utilizadas para que um determinado sistema alcance o desempenho desejado. Considere um determinado sistema de controle, composto de um controlador em série com uma planta, onde a saída da planta é Y(s) e a entrada do controlador é a diferença entre a referência do sistema R(s) e a saída da planta Y(s).
Sabe-se ainda que tal sistema possui a função de transferência em malha fechada T(s), dada por
Imagem associada para resolução da questão

Nessas condições, a função de transferência em malha aberta desse sistema é
Alternativas
Q2514409 Engenharia Mecatrônica
Antes de proporcionar o desempenho desejado a determinado sistema dinâmico controlado, o controlador deve garantir que o referido sistema seja estável em malha fechada.
Considere que determinado sistema de controle é representado pela sua função de transferência de malha aberta M(s), dada por 
Imagem associada para resolução da questão

Com relação a estabilidade deste sistema, analise as afirmativas a seguir.

I. É independente do valor do parâmetro k.
II. É independente do valor do parâmetro a.
III. É independente dos valores dos parâmetros b e c.

Está correto o que se afirma em
Alternativas
Q2514408 Engenharia Mecatrônica
Do ponto de vista de sistemas de controle, processos industriais reais geralmente são modelados por funções mais simplificadas, que permitem um estudo do seu desempenho por métodos.
Considere que um processo industrial em malha fechada seja representado pela função de transferência P(s), dada por
Imagem associada para resolução da questão

Sabendo que a > 5b, a resposta de P(s) ao degrau unitário
Alternativas
Q2443289 Engenharia Mecatrônica

No que se refere à sintonia do controlador proporcional-integral-derivativo (PID), julgue o item a seguir. 


derivativa do cálculo. 80 Um controlador PID calcula, inicialmente, o erro entre a variável controlada e seu valor desejado. 

Alternativas
Q2443288 Engenharia Mecatrônica

No que se refere à sintonia do controlador proporcional-integral-derivativo (PID), julgue o item a seguir. 


No algoritmo de um controlador PID digital, se houver erro no cálculo, haverá desalinhamento apenas na etapa derivativa do cálculo. 

Alternativas
Q2443287 Engenharia Mecatrônica
No que se refere à sintonia do controlador proporcional-integral-derivativo (PID), julgue o item a seguir. 
Na etapa proporcional do controle PID, o sinal de controle aplicado a cada instante à planta é proporcional à amplitude do valor do sinal de erro. 
Alternativas
Q2443280 Engenharia Mecatrônica

Julgue o item a seguir, relativos a controladores lógicos programáveis (CLP). 


Devido a suas características, um CLP não é capaz de lidar com variáveis analógicas, tampouco com tensão elétrica. 

Alternativas
Respostas
41: B
42: B
43: B
44: D
45: C
46: A
47: A
48: B
49: D
50: C
51: E
52: E
53: C
54: B
55: E
56: E
57: C
58: E
59: C
60: E