Questões de Concurso Sobre engenharia eletrônica
Foram encontradas 4.417 questões


I. A técnica conhecida para projetar controladores diretamente no domínio do tempo discreto é conhecida como método direto como, por exemplo, o método de Tustin.
II. A técnica conhecida como emulação consiste em obter um equivalente discreto para um controlador contínuo já previamente projetado. Para isso, normalmente se utiliza o método de Euler ou o método do mapeamento de polos e zeros.
III. No projeto por emulação, a frequência de amostragem deve ser pelo menos duas vezes maior que a largura de faixa (ou largura de banda) do sistema em malha fechada a tempo contínuo de forma a atender o teorema da amostragem de Nyquist-Shannon. Caso contrário, ocorrerá o aliasing.
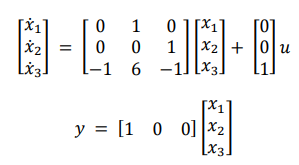
Sendo x = [x1 x2 x3] o vetor de estados do sistema acima, objetiva-se projetar um controlador por realimentação de estados (i.e, u = −Kx) de tal forma a alocar os polos do sistema em malha fechada em -1, -2 e -4. Dado esse contexto, determine o vetor de ganhos K = [K1 K2 K3] necessário para garantir esse requisito.
Considere o sistema abaixo (Figura 8) com retroalimentação unitária:
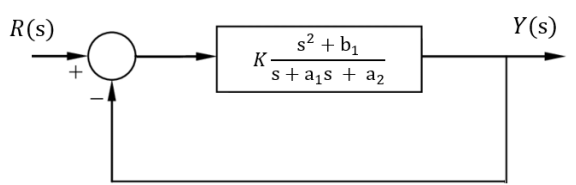
Figura 8
Dado o seu lugar das raízes mostrado na Figura 9 abaixo, assinale a alternativa correta.
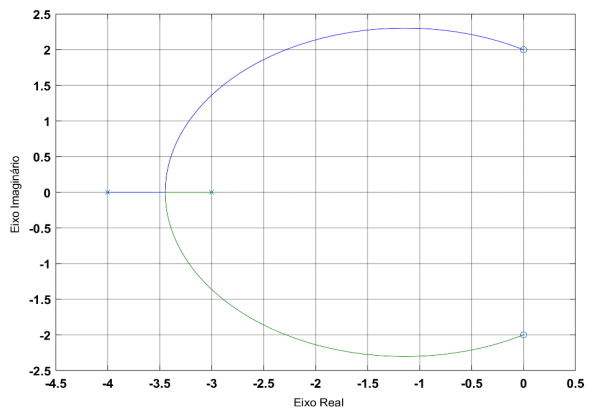
Figura 9
I. Se e somente se todos os polos estiverem dentro do círculo unitário (centrado na origem do plano Z), o sistema é assintoticamente estável.
II. O sistema é instável se e somente se existirem polos de multiplicidade maior que um sobre o círculo unitário.
III. O sistema é marginalmente instável se polos não repetidos estiverem sobre o círculo unitário e não existirem polos fora do círculo unitário.
Considere o diagrama de blocos da Figura 7 abaixo:
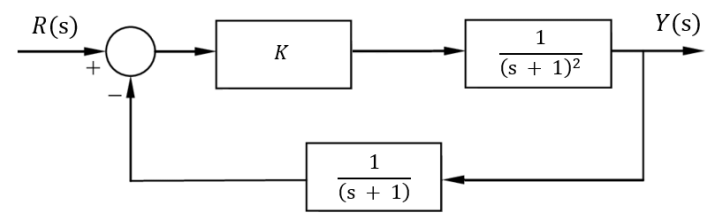
Figura 7
Assinale a alternativa que corresponde ao intervalo de valores de K que garante a estabilidade do
sistema em malha fechada.
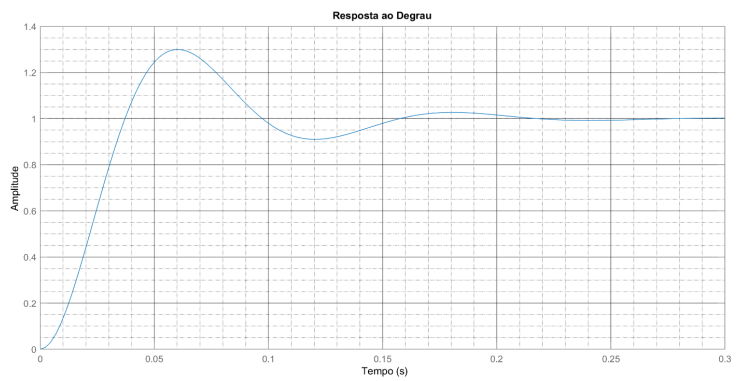
Figura 6
Considere o sistema de controle com retroalimentação unitária mostrado na Figura 5 abaixo:
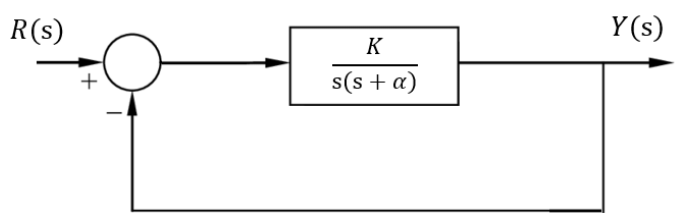
Figura 5
Determine os valores de K e α para os quais a resposta a um degrau unitário é subamortecida
(ζ = 0,5) e apresenta um tempo de 2 segundos para que as oscilações transitórias permaneçam
dentro de uma faixa de 2% em torno do valor final do regime permanente.
C(s) = 2 ( s + 4 / s + 8 )
Analisando a estrutura de C(s), pode-se afirmar que a compensação é do tipo:
I. Os compensadores por atraso de fase ou por avanço de fase são usualmente implementados com estruturas ativas.
II. Os sistemas de controle em malha aberta possuem maior rejeição a perturbações externas do que os sistemas em malha fechada.
III. Há uma melhoria maior no erro de estado estacionário se for usado um controlador Proporcional-Integral (PI) no lugar de um compensador por atraso de fase.
É bem comum projetar sistemas de controle em malha fechada com base na combinação das ações proporcional e integral. De acordo com as características desse controlador, assinale a alternativa correta.
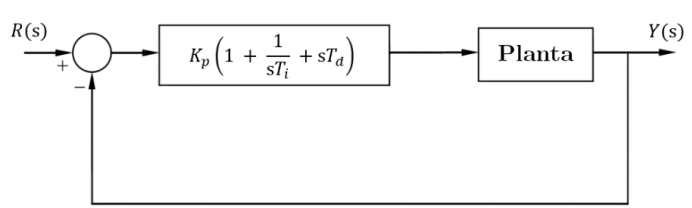
Figura 4
A lei de controle do controlador PID no domínio s, na figura acima, representa a realização do controlador PID na estrutura:
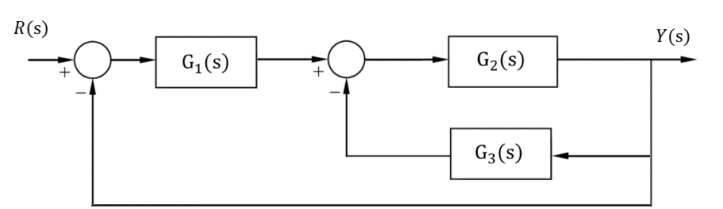
Figura 3
H(s) = ωn2 / s2 + 2ζωns + ωn2
Onde ωn e ζ são denominados de frequência natural e coeficiente de amortecimento, respectivamente. Acerca da natureza da resposta transitória desse sistema, analise as assertivas abaixo e assinale a alternativa correta.
I. O sistema apresenta uma resposta ao degrau unitário subamortecida se 0 < ζ < 1.
II. O sistema apresenta uma resposta ao degrau unitário oscilatória se ζ > 1.
III. Se o sistema possui polos com parte real negativa e iguais, a resposta ao degrau unitário será superamortecida.
I. A Transformada Z é uma generalização da Transformada de Fourier de Tempo Discreto (DTFT).
II. A Transformada Z pode ser considerada como sendo a Transformada de Laplace com a mudança de variável z = esT.
III. A resposta ao impulso unitário de um sistema discreto é igual à sua função de transferência.
Quais estão corretas?
y(K) = 0,3u(K − 1) + 0,3u(K − 2) + 0,9y(K − 1) − 0,2y(K − 2)
Assinale a alternativa que corresponde ao ganho estático (ou ganho DC) desse sistema.
I. Para um sistema estável linear invariante no tempo e sujeito a uma entrada senoidal em regime permanente, a saída será também senoidal e terá a mesma amplitude que a entrada, porém com frequências diferentes.
II. A resposta em frequência do sistema é definida a partir do ganho e da defasagem em função da frequência.
III. A Margem de Ganho (MG) é o quanto se pode reduzir o ganho de um sistema antes que a instabilidade ocorra se o ângulo de fase for constante em 180°.
IV. A Margem de Fase (MF) é o quanto se pode alterar o ângulo de fase antes que a instabilidade ocorra com ganho mantido unitário.
G(s) =k / τs + 1
Para isso, ele tem à disposição o diagrama de Bode (Figura 2) abaixo:
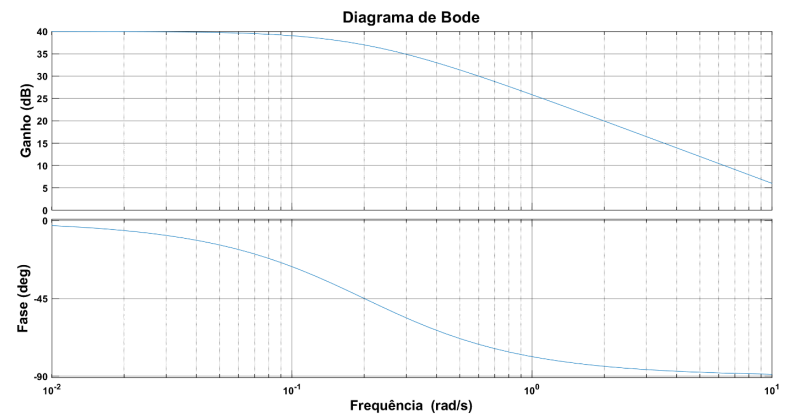
Figura 2
Os valores de τ e K são:
H(s) = s2 + 4s + 4 / s3 + 8s2 + 9s + 8

 Conheça nossos planos