Questões de Concurso
Sobre diagramas de bloco e de bode em engenharia de automação
Foram encontradas 18 questões


Em malhas de controle de nível e vazão, a dinâmica do conjunto válvula-tubulação-tanque costuma introduzir atrasos e polos dominantes que reduzem a robustez. Quando se moderniza a instrumentação e a automação, é comum revisar a compensação para melhorar estabilidade e resposta a perturbações (golpes de aríete, variações de demanda). A análise em frequência via Bode permite ajustar margem de fase e largura de banda sem amplificar ruído de medição. Compensadores do tipo avanço/atraso e redes PID equivalentes são aplicados para atender simultaneamente tempo de acomodação e sobressinal. O engenheiro eletricista deve correlacionar polos/zeros inseridos com ganho, fase e atenuação de alta frequência. Diante do exposto, relacione adequadamente as colunas a seguir:
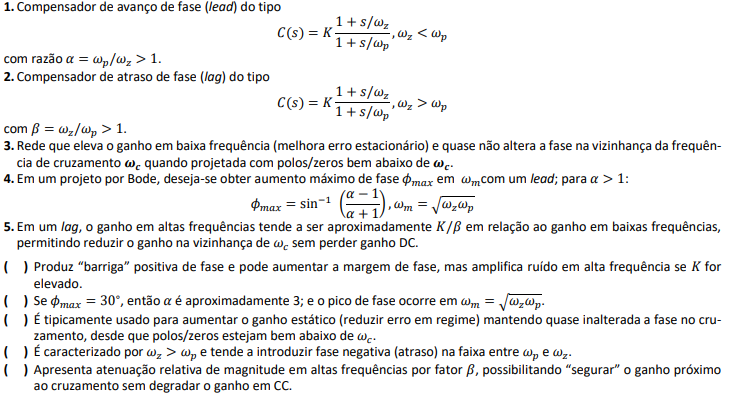
A sequência está correta em
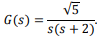
Para fins de análise por meio dos diagramas de Bode, considera-se a aplicação de um ganho proporcional K = 10, resultando na função de transferência em malha aberta KG(s). A Figura 8 apresenta os diagramas de Bode de G(s) e KG(s), destacando as frequências de cruzamento de ganho (ωgc1 e ωgc2) no diagrama de magnitude e os correspondentes pontos no diagrama de fase, utilizados na determinação da margem de fase (ΦM).
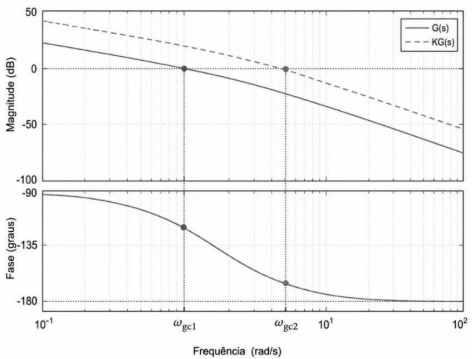
Figura 8 – Diagramas de Bode dos sistemas G(s) e KG(s).
Com base na função de transferência apresentada, nos diagramas de Bode da Figura 8 e nos efeitos da aplicação do ganho proporcional sobre a resposta em frequência desse sistema, assinale a alternativa correta.
A Figura 5 apresenta o Lugar Geométrico das Raízes (LGR) de um sistema de controle em malha fechada para valores crescentes do ganho K.
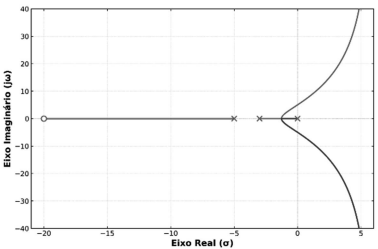
Figura 5 – Lugar Geométrico das Raízes do sistema.
O diagrama de blocos correspondente é apresentado na Figura 6.
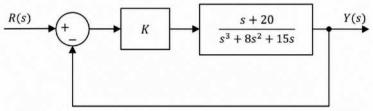
Figura 6 – Sistema de controle em malha fechada com realimentação unitária negativa.
Considerando a variação do ganho K, assinale a alternativa que apresenta corretamente o ganho crítico Kcr, no qual o sistema atinge o limite de estabilidade e passa a apresentar oscilações sustentadas, bem como a respectiva frequência angular dessas oscilações.
Considere o sistema contínuo representado pelo diagrama de blocos da Figura 4, com realimentação unitária negativa. Sejam U(s), X₁(s), X₂(s) e Y(s) as transformadas de Laplace dos sinais u(t), x₁(t), x₂(t) e y(t), respectivamente. Considere ainda que x₁(t) e x₂(t) representam as variáveis de estado do sistema, enquanto u(t) e y(t) representam, respectivamente, a entrada e a saída.
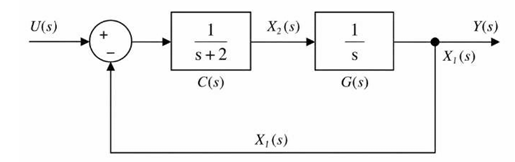
Figura 4 – Diagrama de blocos de um sistema de controle.
Assinale a alternativa que determina as matrizes A, B, C e D da representação em espaço de estados do sistema, na forma:
ẋ = Ax + Bu, y = Cx + Du.
A Figura 2 apresenta um sistema de controle em malha fechada.
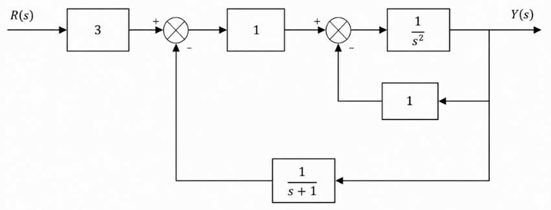
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
O valor máximo da fase da resposta em frequência deste compensador encontra-se na frequência correspondente ao(à)

A função de transferência correta é

Com base no diagrama da figura, a margem de ganho e a margem de fase são, respectivamente:
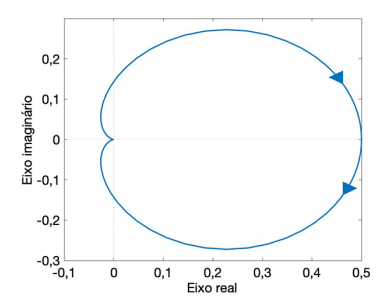
A resposta em frequência de um sistema de fase nula H (jω) é representada abaixo.
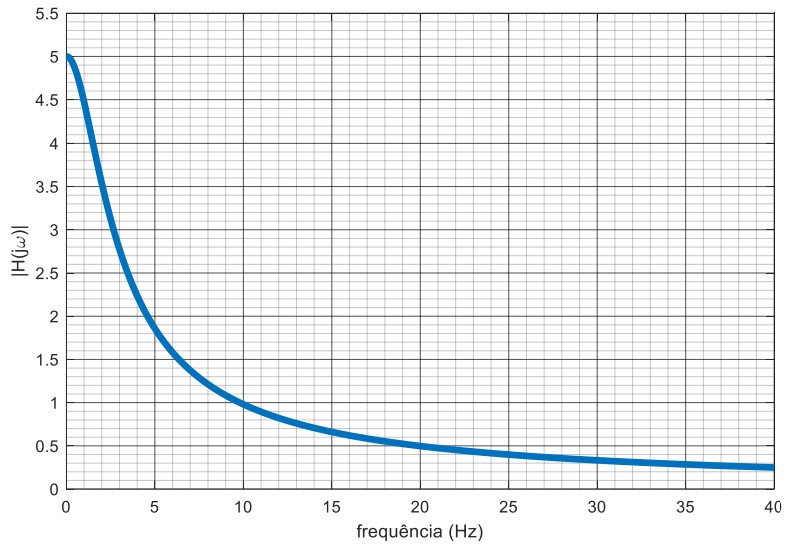
Um sinal x (t), dado por:
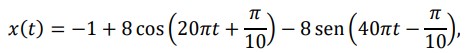
é aplicado na entrada do sistema, gerando o sinal de saída y(t).
Selecione a alternativa que especifica corretamente o sinal y(t).
O diagrama de Bode de um sistema G(s) é apresentado a seguir.
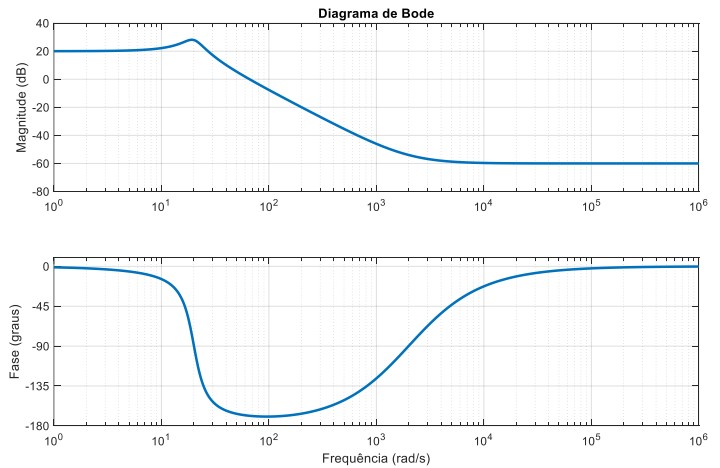
Com base no diagrama de Bode apresentado, a função de transferência ????(????) é dada por:
Considere o Lugar Geométrico das Raizes (LGR) da Figura abaixo.
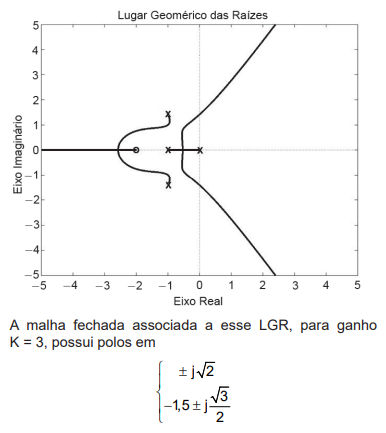
Considerando-se as informações acima, verifica-se que
K = 3 é o ganho

Assinale a alternativa correta sobre a resposta do sistema em malha fechada com o ganho constante Kp = 4 e um sinal do tipo degrau unitário aplicado na entrada U(s).
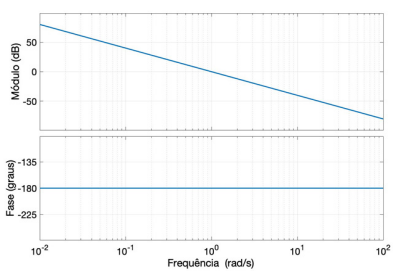
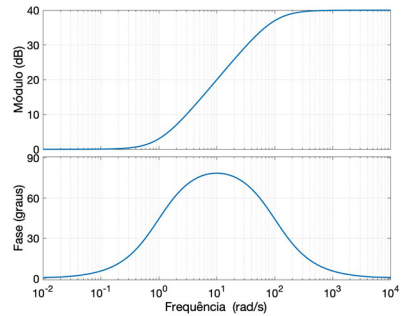
Esse diagrama de Bode apresenta a resposta em frequência de qual tipo de controlador?
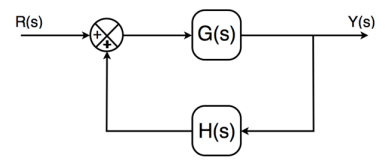
A equação que representa corretamente a relação entre a entrada e a saída deste sistema é
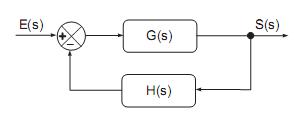
O controle de um processo é representado pelo diagrama de blocos acima, onde E(s) é a entrada, S(s) é a saída, G(s) é a função de transferência do processo a ser controlado e H(s) é a função de transferência do controlador. Considerando-se uma realimentação unitária, a função de transferência do sistema com o controlador, FT = S(s)/E(s), é expressa por

 Conheça nossos planos