Questões de Concurso Militar MARINHA 2026 para Técnico em Eletroeletrônica
Foram encontradas 50 questões


Examine a figura abaixo.
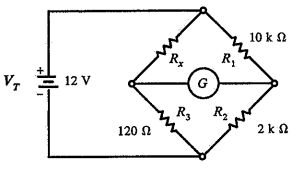
Uma resistência desconhecida (Rx) deve ser determinada utilizando uma ponte de Wheatstone, conforme a figura acima. Assim, calcule a resistência Rx quando a ponte está em equilíbrio (deflexão nula no galvanômetro) e assinale a opção correta.
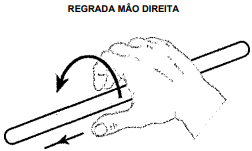
A regra da mão direita é uma forma conveniente de se determinar a relação entre o fluxo da corrente num condutor (fio) e o sentido das linhas de força do campo magnético em torno do condutor. Dessa forma, se segurarmos o fio que conduz a corrente, com a mão direita, fechar os quatro dedos em volta do fio e estender o polegar ao longo do fio, encontraremos com o polegar e com os outros dedos respectivamente:
I- O aumento da tensão reversa provoca o alargamento da região de depleção e a intensificação do campo elétrico interno na junção.
II- A corrente reversa permanece aproximadamente constante com o aumento da tensão, sendo predominantemente devida a portadores minoritários, até a ocorrência do fenômeno de ruptura.
III- A ruptura por efeito Zener ocorre, tipicamente, em junções pouco dopadas e está associada ao fenômeno de ionização por impacto.
IV- Em um diodo de silício sob polarização reversa, a resistência da junção diminui à medida que a tensão reversa aumenta, antes da ruptura.
Examine a figura abaixo:
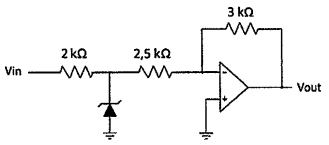
No circuito da figura acima, considere uma tensão de entrada Vin = 15 V e que a tensão de ruptura do diodo Zener é de 5 V. Considere o amplificador operacional ideal e assuma que o diodo Zener opera na região de ruptura. Com base nessas informações, calcule a tensão de saída Vout e assinale a opção correta.
( ) Excitando sequencialmente as fases de uma MRV, o rotor irá girar na forma de uma sequência de passos, girando de um ângulo específico a cada passo. Sendo assim, os motores de passo são projetados para tirar vantagem dessa característica.
( ) As máquinas comuns de relutância variável podem ser classificadas em dois tipos: MRV saliente e MRV duplamente saliente. Em ambos os tipos, as suas características mais notáveis são rotores sem enrolamentos nem ímãs permanentes e uma única fonte de excitação aplicada aos enrolamentos do estator.
( ) Sistemas práticos de acionamento das MRV (motor e inversor) são projetados para atender a critérios tais como baixo custo, conjugado constante independente da posição angular do rotor e uma faixa desejada de velocidades de funcionamento.
( ) Uma característica importante do motor de passo é sua compatibilidade com os sistemas eletrônicos digitais, os quais são comuns em uma ampla variedade de aplicações. Uma delas é em sistemas de controle digital onde o motor recebe comandos a laço aberto na forma de um trem de pulsos para girar um eixo ou mover um objeto por uma distância específica.
Examine a figura abaixo.
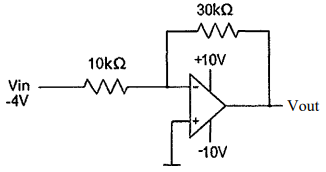
Um amplificador operacional é ligado na configuração inversora, com Rin = 10 kΩ e Rf = 30 kΩ, e a saída útil do circuito é limitada pela alimentação de ±10 V. Aplicando-se -4 V à entrada, a tensão de saída será aproximadamente:
Observe o circuito da figura abaixo.
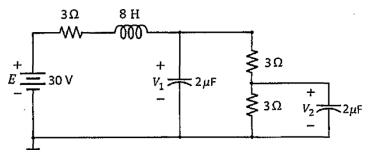
Considere que a fonte de tensão contínua de 30 V está conectada ao circuito há um tempo suficientemente longo para que a fase transitória tenha terminado. Considere, também, todos os componentes do circuito como ideais. Assim, assinale a opção que apresenta a tensão de V1 e V2.

 Conheça nossos planos