Questões Militares Sobre automação industrial para engenharia de automação em engenharia de automação

Foram encontradas 22 questões

Q4429434 Engenharia de Automação
Em uma linha industrial, deseja-se detectar a presença de caixas de papelão, frascos plásticos e nível de material granulado em um reservatório, sem contato mecânico direto. O tipo de sensor mais adequado, entre os listados, é o: 
Alternativas
Q4429428 Engenharia de Automação
Em uma linha de produção, deseja-se medir a rotação de um eixo acoplado a um motor, permitindo a obtenção de pulsos proporcionais ao deslocamento angular e à velocidade do sistema. O tipo de sensor mais adequado, entre os listados, é o: 
Alternativas
Q649066 Engenharia de Automação
Assinale a opção que apresenta somente dispositivos de entrada em um CLP.
Alternativas
Q649065 Engenharia de Automação

De acordo com o Teorema da Amostragem, ou Teorema de Nyquist, em um sinal contínuo no tempo, se a frequência de amostragem é suficientemente alta quando comparada ao componente da frequência mais alta envolvida nesse sinal, as características de amplitude do sinal contínuo no tempo podem ser preservadas em envelope do sinal amostrado.

Sendo assim, pode-se afirmar que quando essa condição não é respeitada, observa-se a ocorrência do fenômeno denominado:

Alternativas
Q649057 Engenharia de Automação

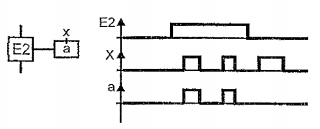
Analise a figura abaixo.

Imagem associada para resolução da questão

Qual é o tipo de ordem do GRAFCET representado na figura acima ?

Alternativas
Q641408 Engenharia de Automação
Na análise do custo do projeto de instalação de robôs, alguns aspectos devem ser levados em consideração. Assinale a opção que NÃO apresenta um desses aspectos.
Alternativas
Q641399 Engenharia de Automação

Analise o robô com pêndulo duplo da figura abaixo. 


Quais as coordenadas do ponto X0 e Y0, na extremidade do braço L2?
Alternativas
Q641397 Engenharia de Automação
Marque a opção que corresponde ao modelo de interação homem-máquina, em que o operador humano observa o ambiente de trabalho remoto, através de um sistema de vídeo, e manipula um braço robótico, por meio de um console.
Alternativas
Q641396 Engenharia de Automação
Assinale a opção que apresenta um parâmetro que NÃO é usado na avaliação do desempenho dinâmico de um robô.
Alternativas
Q641391 Engenharia de Automação
Uma das aplicações da visão robótica permite a um AGV (veículo auto-guiado) mover-se em um ambiente evitando colisões e descobrindo onde estão os obstáculos. Como é denominada essa aplicação?
Alternativas
Q641385 Engenharia de Automação

Analise as afirmativas abaixo referentes à seleção de robôs.

I - A decisão sobre o emprego ou não de robôs industriais se insere na análise global de investimentos de uma empresa .

II - A implantação de um sistema de produção robótico será mais bem realizada num processo com múltiplos passos, que envolve não apenas o robô, mas também o produto, os equipamentos de produção, o arranjo físico, entre outros fatores.

III- O processo de seleção envolve, em geral, várias interações entre micro e macro aspectos para uma solução satisfatória .

Assinale a opção correta.
Alternativas
Q641384 Engenharia de Automação
Assinale a opção que apresenta SOMENTE elementos constituintes de um CLP (Controlador Lógico Programável).
Alternativas
Q641368 Engenharia de Automação
De acordo com a Federação Internacional de Robótica (IFR), assinale a opção que NÃO apresenta uma configuração básica de robô, quanto à estrutura mecânica.
Alternativas
Q251560 Engenharia de Automação
Em relação às propriedades das matrizes e dos determinantes, assinale a opção correta.

Alternativas
Q251559 Engenharia de Automação
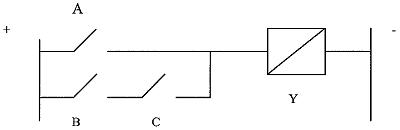
Observe a seguinte figura.

Imagem 070.jpg

Na linguagem LADDER, cada contato, ao assumir dois estados, representa uma variável booleana.
Assinale a opção que apresenta a expressão booleana que representa o circuito acima.
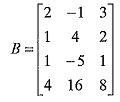
Alternativas
Q251555 Engenharia de Automação
Considere a matriz B apresentada a seguir.

Imagem 062.jpg

Assinale a opção que apresenta, respectivamente, o valor correspondente ao posto e à nulidade desta matriz.
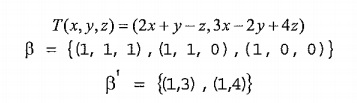
Alternativas
Q251551 Engenharia de Automação
Considere a transformação linear T: R3-→ R2 e as bases ß e β' apresentadas a seguir.

Imagem associada para resolução da questão

Assinale a opção que apresenta a matrizImagem associada para resolução da questãoassociada à transformação linear T em relação às bases ß e ß'.

Alternativas
Q251548 Engenharia de Automação
Considere as matrizes A e B apresentadas a seguir.

Imagem 050.jpg

Em relação às matrizes acima, é correto afirmar que os

Alternativas
Q251547 Engenharia de Automação
Com relação às propriedades das matrizes, assinale a opção INCORRETA .

Alternativas
Q251534 Engenharia de Automação
Considere o oscilador tipo pêndulo de massa M e comprimento L apresentado a seguir.

Imagem 024.jpg

Assinale a opção que apresenta uma aproximação linear do torque T, em função do ângulo θ, em torno do ponto de equilíbrio (θ= 0) , razoavelmente precisa para -π/4≤θ≤π/ 4.

Alternativas
Respostas
1: E
2: C
3: A
4: A
5: D
6: E
7: C
8: A
9: E
10: B
11: E
12: A
13: B
14: C
15: C
16: A
17: C
18: C
19: B
20: B