Questões de Concurso
Para professor - automação
Foram encontradas 232 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


A Figura 5 apresenta o Lugar Geométrico das Raízes (LGR) de um sistema de controle em malha fechada para valores crescentes do ganho K.
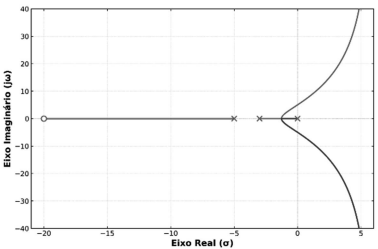
Figura 5 – Lugar Geométrico das Raízes do sistema.
O diagrama de blocos correspondente é apresentado na Figura 6.
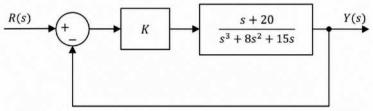
Figura 6 – Sistema de controle em malha fechada com realimentação unitária negativa.
Considerando a variação do ganho K, assinale a alternativa que apresenta corretamente o ganho crítico Kcr, no qual o sistema atinge o limite de estabilidade e passa a apresentar oscilações sustentadas, bem como a respectiva frequência angular dessas oscilações.
Considere o sistema contínuo representado pelo diagrama de blocos da Figura 4, com realimentação unitária negativa. Sejam U(s), X₁(s), X₂(s) e Y(s) as transformadas de Laplace dos sinais u(t), x₁(t), x₂(t) e y(t), respectivamente. Considere ainda que x₁(t) e x₂(t) representam as variáveis de estado do sistema, enquanto u(t) e y(t) representam, respectivamente, a entrada e a saída.
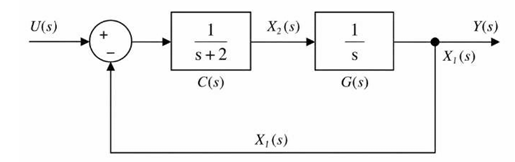
Figura 4 – Diagrama de blocos de um sistema de controle.
Assinale a alternativa que determina as matrizes A, B, C e D da representação em espaço de estados do sistema, na forma:
ẋ = Ax + Bu, y = Cx + Du.
Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
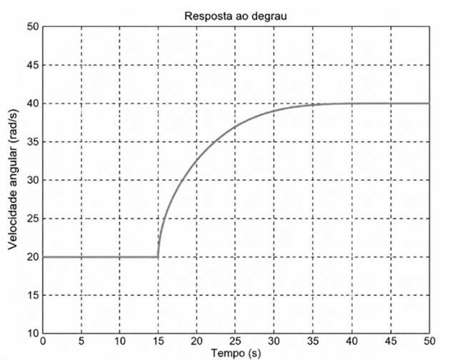
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
A Figura 2 apresenta um sistema de controle em malha fechada.
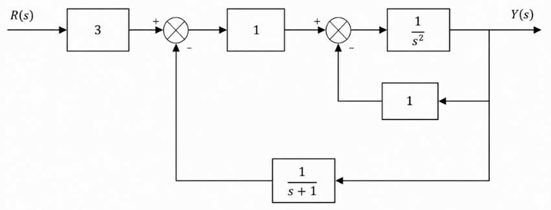
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
Como parte de uma atividade didática sobre cinemática e planejamento de trajetórias, um manipulador planar do tipo RR foi programado para executar um movimento entre dois pontos. O manipulador possui dois elos com comprimentos L1 = 10 cm e L2 = 5 cm. Em determinado instante da trajetória, as juntas encontram-se nas posições θ₁ = 30° e θ₂ = 60°. A posição do efetuador no plano cartesiano é dada por
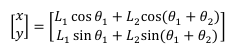
Com base nas informações apresentadas e nos conceitos de cinemática e planejamento de trajetórias, assinale a alternativa correta.
Em uma atividade didática de Robótica Industrial, um manipulador robótico de seis graus de liberdade foi programado para executar um cordão de solda ao longo da junta entre duas chapas metálicas. Como requisito, o efetuador deve percorrer uma trajetória cartesiana retilínea, mantendo velocidade constante e orientação fixa.
Durante a execução do movimento, observa-se que, em determinado trecho da trajetória, o controlador passa a exigir velocidades articulares muito elevadas, provocando a saturação de alguns atuadores e pequenos desvios em relação ao cordão de solda programado. Após analisar o comportamento do manipulador, o professor utiliza essa situação para discutir com os estudantes as causas e as consequências da operação do robô próxima a uma configuração singular.
Com base na situação descrita e nos conceitos de cinemática diferencial de manipuladores robóticos, assinale a alternativa correta.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
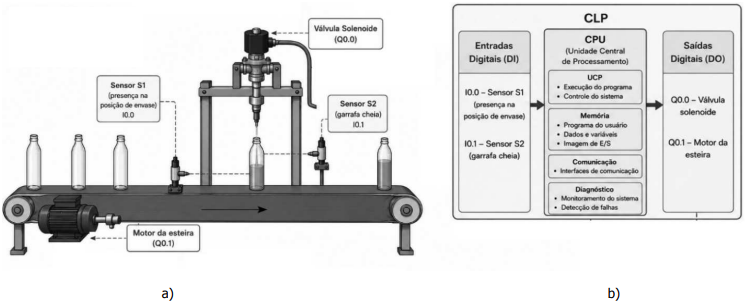
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
Durante uma atividade prática de Controladores Lógicos Programáveis (CLPs), o professor propõe aos estudantes a modernização da linha automatizada de envase apresentada na Figura 1, com o objetivo de discutir a expansão da arquitetura de um CLP modular e sua integração com dispositivos de automação industrial.
O CLP da bancada didática está equipado apenas com módulos de entradas e saídas digitais, utilizados no controle da válvula solenoide e do motor da esteira. Entretanto, sua arquitetura permite a instalação de módulos adicionais de entradas e saídas, analógicos ou digitais, bem como de interfaces de comunicação compatíveis com a Unidade Central de Processamento (CPU), sem a necessidade de substituí-la.
Para a atividade, os estudantes deverão especificar os recursos necessários para que a modernização da linha atenda simultaneamente aos seguintes requisitos:
● monitorar continuamente o nível do reservatório por meio de um transmissor com sinal de saída analógico de 4–20 mA;
● permitir o ajuste contínuo da velocidade da esteira por meio de um inversor de frequência comandado pelo CLP, utilizando uma interface de comunicação compatível com o padrão físico RS-485;
● disponibilizar informações de produção e operação para um sistema supervisório, sendo a comunicação entre o CLP e o sistema supervisório realizada por meio de uma interface de comunicação compatível com o padrão físico Ethernet.
Com base nas informações da atividade e na arquitetura dos Controladores Lógicos Programáveis (CLPs), assinale a alternativa que apresenta uma solução adequada para atender aos requisitos descritos.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
● o seguinte funcionamento da bancada didática: i) inicialmente, o motor da esteira (Q0.1) permanece ligado, transportando as garrafas até a posição de envase; ii) quando uma garrafa é detectada pelo sensor S1 (I0.0), o motor da esteira (Q0.1) é desligado e a válvula solenoide (Q0.0) é ligada para iniciar o enchimento da garrafa; iii) a válvula solenoide (Q0.0) permanece ligada enquanto o sensor S2 (I0.1) não detectar que o líquido atingiu o nível especificado; iv) durante esse período, a garrafa permanece parada na posição de envase, mantendo o sensor S1 (I0.0) continuamente acionado; v) quando o sensor S2 (I0.1) detectar que o nível especificado foi atingido, a válvula solenoide (Q0.0) deverá ser desligada e o motor da esteira (Q0.1) deverá ser ligado novamente, transportando a garrafa para a etapa seguinte do processo;
● que as nomenclaturas I0.0 e I0.1 correspondem aos endereços das entradas digitais, enquanto Q0.0 e Q0.1 correspondem aos endereços das saídas digitais do CLP;
● que os sensores S1 e S2 são do tipo PNP, indicando nível lógico 1 apenas quando acionados.
Com base nas informações da atividade e na Figura 1, assinale a alternativa que apresenta uma implementação em linguagem Ladder (LD), conforme a IEC 61131-3, compatível com a lógica de acionamento descrita.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
A bancada didática apresentada na Figura 1 é utilizada por um docente para demonstrar aos estudantes o funcionamento do ciclo de varredura (Scan Cycle) de um Controlador Lógico Programável (CLP). Nesse sistema, o sensor fotoelétrico S1 (I0.0) detecta a presença da garrafa na posição de envase, enquanto o sensor S2 (I0.1) identifica quando o líquido atinge o nível especificado. A válvula solenoide Q0.0 é responsável pelo enchimento da garrafa, e o motor da esteira Q0.1 realiza o transporte das garrafas. As nomenclaturas I0.0 e I0.1 correspondem aos endereços das entradas digitais, enquanto Q0.0 e Q0.1 correspondem aos endereços das saídas digitais do CLP representado na Figura 1.
Considerando a arquitetura apresentada na Figura 1 e o funcionamento do ciclo de varredura (Scan Cycle) de um CLP, assinale a alternativa correta.
I - A Unidade Central de Processamento (CPU) é responsável por executar o programa do usuário, realizar operações lógicas, aritméticas e de controle e coordenar o funcionamento dos demais módulos que compõem o CLP.
II - Em CLPs de arquitetura modular, cada módulo de entrada e saída executa independentemente o programa do usuário, dispensando a utilização de uma Unidade Central de Processamento (CPU) para o gerenciamento do sistema.
III - Os módulos de entrada recebem informações provenientes dos dispositivos de campo, como sensores e botoeiras, enquanto os módulos de saída enviam comandos a dispositivos e equipamentos de campo, como contatores, válvulas solenoides, inversores de frequência e sinalizadores luminosos.
IV - Em um CLP de arquitetura modular, é possível ampliar o sistema por meio da instalação de módulos adicionais de entrada, saída ou comunicação compatíveis, desde que respeitados os limites de expansão definidos para o equipamento utilizado.
Quais estão corretas?
I - A LDB organiza a EPT em cursos de qualificação profissional, técnicos de nível médio e tecnológicos de nível superior; o PNE (2026-2036), de forma complementar, estabelece a meta de expandir as matrículas de educação profissional técnica de nível médio, integrada ou concomitante, até atingir metade dos estudantes matriculados no Ensino Médio, assegurando que, no mínimo, metade dessa expansão ocorra no segmento público.
II - De acordo com as diretrizes de flexibilização da LDB, o PNE (2026-2036) desvincula a oferta de formação técnica do Ensino Médio regular, determinando que as metas de expansão da EPT sejam atingidas exclusivamente por meio de cursos subsequentes (pós-médio) e de programas de educação a distância (EAD).
III - A LDB prevê a possibilidade de aproveitamento de estudos e de conhecimentos adquiridos no trabalho para a organização dos cursos de EPT; em consonância, o PNE (2026-2036) estabelece meta de expansão da Educação de Jovens e Adultos articulada à educação profissional.
IV - A LDB permite a oferta de cursos subsequentes de EPT a quem já concluiu o Ensino Médio; o PNE (2026-2036) estabelece meta de expandir essas matrículas, assegurando a qualidade da oferta e a permanência dos estudantes.
Quais estão corretas?
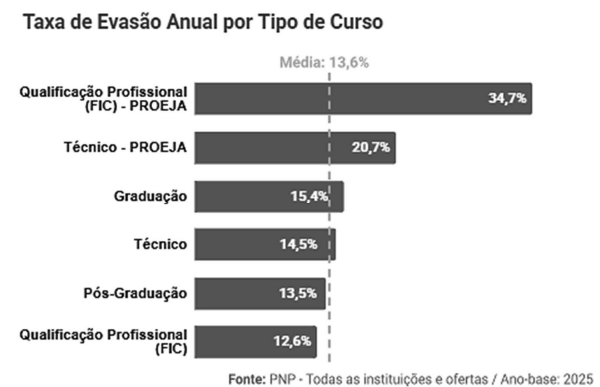
Considerando os dados apresentados e os fundamentos normativos e pedagógicos relacionados à democratização do acesso, à garantia de permanência e êxito escolar e à Educação de Jovens e Adultos (EJA), analise as afirmativas a seguir.
I - O público da EJA é formado, em geral, por pessoas que não puderam concluir os estudos na idade esperada e que hoje conciliam a retomada da vida escolar com o trabalho. Esse perfil ajuda a entender por que o TécnicoPROEJA registrou, em 2025, uma taxa de evasão aproximadamente 40% maior do que a do Técnico regular.
II - Com base nos dados da Rede Federal do ano-base 2025, observa-se que a taxa de evasão do Técnico-PROEJA e a da Qualificação Profissional (FIC) vinculada ao PROEJA mostram que a maior carga horária dos cursos técnicos amplia a evasão.
III - O cumprimento do percentual mínimo de dez por cento de vagas destinado ao PROEJA é suficiente para garantir a formação dos estudantes da EJA na Rede Federal, uma vez que assegura seu ingresso nos cursos técnicos integrados a essa modalidade.
IV - A permanência e o êxito do estudante do PROEJA dependem de ações institucionais como assistência estudantil, organização curricular, horários compatíveis com a rotina de quem trabalha e acolhimento pedagógico ao longo do curso.
V - Mesmo diante de grandes desafios, as ofertas do PROEJA são estratégicas para a melhoria social, e cabe à instituição atuar nesse sentido por meio de busca ativa e de ações de apoio à conclusão dos estudos e à qualificação profissional desses estudantes.
Quais estão corretas?
Considerando os fundamentos da didática, da formação docente e do planejamento pedagógico, é INCORRETO afirmar que essa prática

 Conheça nossos planos