Selecionar segmento
Estude com questões de diferentes segmentos
Atenção: Isso limpará todos os campos já preenchidos no filtro!
Foram encontradas 6.586 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192348
Engenharia de Automação
Texto associado
Considere o enunciado para responder a questão a seguir.

O diagrama em blocos da figura acima mostra uma confi-
guração em malha fechada. Sabe-se que
 e K é uma constante positiva.
O diagrama em blocos da figura acima mostra uma confi-
guração em malha fechada. Sabe-se que
e K é uma constante positiva.
A Função de Transferência que relaciona Y(s) com R(s) é
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192347
Engenharia de Automação
Costuma-se aproximar a variável complexa z, usada em sistemas discretos (digitais), pela variável também complexa w para sistemas contínuos, através da relação de transformação  onde T (real positivo) é o período de amostragem usado na discretização do sinal contínuo.
Sabe-se que a região de estabilidade para sistemas contínuos é o SPE, ou seja, o Semiplano da Esquerda do plano complexo da variável w, que pode ser definida por Re[w] < 0.
O lugar geométrico, no plano da variável z, dos pontos em que Re[w] < 0, é a região interior ao círculo de raio igual a (A) 1 e centro na origem
onde T (real positivo) é o período de amostragem usado na discretização do sinal contínuo.Sabe-se que a região de estabilidade para sistemas contínuos é o SPE, ou seja, o Semiplano da Esquerda do plano complexo da variável w, que pode ser definida por Re[w] < 0.
O lugar geométrico, no plano da variável z, dos pontos em que Re[w] < 0, é a região interior ao círculo de raio igual a (A) 1 e centro na origem
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192346
Engenharia de Automação
A famosa sequência de Fibonacci pode ser definida como o sinal x(n), discreto, causal e infinito, cujas primeiras amostras são
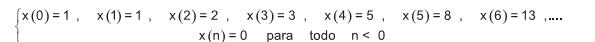
A sua lei de formação para pode ser expressa como
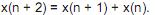
Aplicando a Transformada Z no sinal x(n), resulta a expressão
A sua lei de formação para
pode ser expressa como Aplicando a Transformada Z no sinal x(n), resulta a expressão
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192344
Engenharia de Automação
Um sistema linear é representado em Espaço de Estados pelas equações:
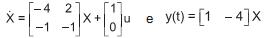
Os polos desse sistema são
Os polos desse sistema são
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192343
Engenharia de Automação
Considere que x(t) é um sinal que evolui no domínio do tempo de acordo com a equação diferencial linear representada por 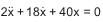 , onde
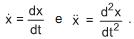 . Considerando
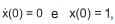 e , a solução dessa equação, válida unicamente para t > 0, é expressa por
, onde . Considerando e , a solução dessa equação, válida unicamente para t > 0, é expressa por
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192342
Engenharia de Automação
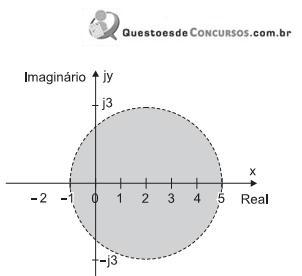
Considere z uma variável complexa que se apresenta decomposta na forma z = x + jy, x e y números reais. O gráfico acima mostra o plano complexo e a figura de um círculo centrado em z = 2 e de raio igual a 3.
O lugar geométrico da região sombreada, não incluindo a borda (circunferência), é expresso por
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192341
Engenharia de Automação
Um sistema de controle utiliza um sensor eletromagnético não linear que converte uma corrente elétrica i em força F. A função não linear, que converte corrente [A] em força [N], é
F(i) = 5i2 - 18i
Deseja-se linearizar essa função no ponto nominal de corrente i0 = -4, obtendo-se para este ponto de operação, a função linear
FL(i) = K1i + K2
Os valores de K1 e K2, respectivamente, são
F(i) = 5i2 - 18i
Deseja-se linearizar essa função no ponto nominal de corrente i0 = -4, obtendo-se para este ponto de operação, a função linear
FL(i) = K1i + K2
Os valores de K1 e K2, respectivamente, são
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192340
Engenharia de Automação
Um sinal v(t) é expresso, no domínio de Laplace, por
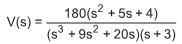
No domínio do tempo, quando t tende para infinito, o sinal v(t) tende para um valor estacionário, constante e igual a
No domínio do tempo, quando t tende para infinito, o sinal v(t) tende para um valor estacionário, constante e igual a
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192339
Engenharia de Automação
Um sinal senoidal é expresso da seguinte forma:
x(t) = 6sen(10t) + 8cos(10t)
Este mesmo sinal pode ser expresso nesta outra forma:
x(t) = Asen(10t + θ)
A tangente do ângulo θ é
x(t) = 6sen(10t) + 8cos(10t)
Este mesmo sinal pode ser expresso nesta outra forma:
x(t) = Asen(10t + θ)
A tangente do ângulo θ é
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192338
Engenharia de Automação
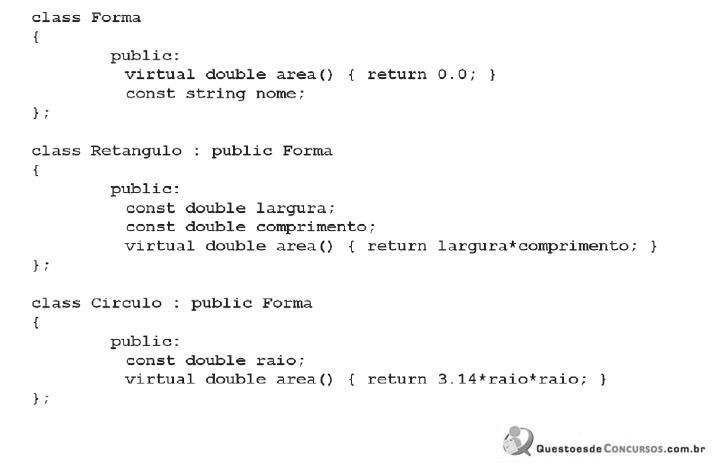
Considere as afirmações abaixo sobre o código em C++ apresentado acima.
I - As classes Retangulo e Circulo herdam a classe Forma.
II - O método “area” das classes Retangulo e Circulo sobrescreve o método de mesmo nome da classe ancestral (Forma) caso o objeto não seja instanciado diretamente da classe Forma.
III - O atributo “nome” é exclusivo da classe Forma e não existe nos objetos instanciados diretamente das classes Retangulo e Circulo.
IV - O atributo “raio” é exclusivo da classe Circulo e não existe nos objetos instanciados diretamente das classes Forma e Retangulo.
Estão corretas as afirmações
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192337
Engenharia de Automação
O protocolo de comunicação de dados TCP é um protocolo
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192335
Engenharia de Automação
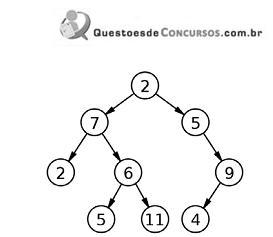
A estrutura de dados representada pelo diagrama da figura acima é denominada
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192334
Engenharia de Automação
A estrutura de um sistema SCADA (Supervisory Control and Data Acquisition) é constituída por, dentre outros elementos, computadores desktop, CLPs, sensores e atuadores. Cada elemento pertence a um nível na hierarquia dos sistemas de automação, sendo que os mencionados anteriormente são enquadrados nos níveis 3 (computador desktop), nível 2 (CLPs) e nível 1 (sensores e atuadores), onde o nível 1 é o de menos inteligência.
Associe os elementos com as suas funções em um sistema SCADA, apresentados a seguir.

As associações corretas são:
Associe os elementos com as suas funções em um sistema SCADA, apresentados a seguir.
As associações corretas são:
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192333
Engenharia de Automação
As redes de computadores utilizam um equipamento para encaminhar pacotes de dados recebidos na rede para um determinado destino pelo caminho mais apropriado.
Esse dispositivo é conhecido como
Esse dispositivo é conhecido como
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192331
Engenharia de Automação

A figura acima mostra uma malha de controle típica em uma planta automatizada onde se necessita controlar uma variável do processo. Os elementos, representados pelos blocos, são: Planta (processo a ser controlado), Atuador, Sensor, CLP e driver de potência.
Os sinais presentes são assim descritos:
- Y é a variável a ser controlada;
- Sp é um sinal elétrico de referência que representa o valor desejado para Y;
- V é uma tensão elétrica proporcional a Y;
- U é um sinal elétrico de referência em função do erro entre Sp e V;
- Ua é o sinal U amplificado para compatibilizar a potência entre Q e R;
- F é uma grandeza física.
Os blocos, representados pelas letras P, Q, R, S, T da figura, são os elementos do sistema citados acima. O CLP é o elemento representado pela letra
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192330
Engenharia de Automação
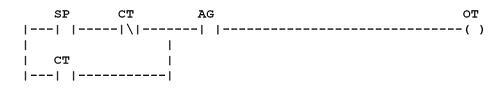
O trecho de um código implementado em Linguagem Ladder, mostrado no diagrama da figura acima, pode ser reescrito em outra linguagem para Controladores Lógicos Programáveis (CLP), conhecida por Texto Estruturado, com a expressão
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192329
Engenharia de Automação
Analise as afirmações abaixo sobre elemento temporizador utilizado na programação de Controladores Lógicos Programáveis (CLP) em Linguagem Ladder.
I - O elemento temporizador possui uma entrada que, ao se energizar, habilita o acúmulo do tempo percorrido.
II - O elemento temporizador possui uma saída que é energizada quando o valor acumulado for igual ao preestabelecido e todas as outras condições de funcionamento do elemento estiverem satisfeitas.
III - O elemento temporizador é do tipo não retentivo, isto é, se a energização do bloco for perdida, o valor acumulado é zerado.
Está correto o que se afirma em
I - O elemento temporizador possui uma entrada que, ao se energizar, habilita o acúmulo do tempo percorrido.
II - O elemento temporizador possui uma saída que é energizada quando o valor acumulado for igual ao preestabelecido e todas as outras condições de funcionamento do elemento estiverem satisfeitas.
III - O elemento temporizador é do tipo não retentivo, isto é, se a energização do bloco for perdida, o valor acumulado é zerado.
Está correto o que se afirma em
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192327
Engenharia de Automação
Pretende-se incluir, em um programa implementado utilizando-se a Linguagem Ladder, um trecho de código responsável por disparar um alarme (AL). O alarme ocorrerá caso haja uma tentativa de se fechar a chave contactora da bancada 1 (B1) sem que o disjuntor da fonte de alimentação (DF) esteja ligado, e a tensão na mesma (VAL) seja maior que zero. O trecho de código que deverá ser incluído no programa para o seu correto funcionamento é
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192326
Engenharia de Automação
A vazão, medida através de um sensor do tipo placa de orifício que fornece valores contínuos da grandeza medida, deve ser monitorada numa planta industrial. O projeto deve medir a vazão em 19 pontos distintos e verificar o estado de 15 sensores de fim de curso que fornecem os valores discretos verdadeiro e falso. O orçamento é limitado de forma que se deve comprar o mínimo necessário de equipamentos para o projeto. Sabe-se que um CLP será utilizado para o monitoramento e que cartões de aquisição de dados analógicos (CA) para esse CLP são mais caros que cartões de entradas digitais (CD).
Considerando-se que cada cartão tem 8 entradas, o número de cartões CA e CD, que atendem aos requisitos técnicos e de orçamento, são
Considerando-se que cada cartão tem 8 entradas, o número de cartões CA e CD, que atendem aos requisitos técnicos e de orçamento, são
Ano: 2011
Banca:
CESGRANRIO
Órgão:
Transpetro
Prova:
CESGRANRIO - 2011 - Transpetro - Engenheiro Júnior - Automação |
Q192325
Engenharia de Automação
No projeto de um painel supervisório do qual faz parte um mostrador com dois displays de sete segmentos operados por varredura, o projetista investiga por que o mostrador exibe o valor 19 em uma situação na qual deveria exibir 15.
Navegando pelo código em C para o microcontrolador que comanda o painel, ele encontra o trecho responsável pela exibição. Nesse trecho, que utiliza funções nomeadas de forma autoexplicativa, ele encontra
Navegando pelo código em C para o microcontrolador que comanda o painel, ele encontra o trecho responsável pela exibição. Nesse trecho, que utiliza funções nomeadas de forma autoexplicativa, ele encontra

 Conheça nossos planos