Em uma indústria de cosmético, tem-se uma planta de nível, u...
Próximas questões
Com base no mesmo assunto
Ano: 2022
Banca:
IF-PA
Órgão:
IF-PA
Prova:
IF-PA - 2022 - IF-PA - Professor EBTT - Engenharia Eletrônica |
Q3998471
Engenharia Eletrônica
Em uma indústria de cosmético, tem-se uma planta de nível, utilizada para fabricação de um
produto para o rosto. Utilizando-se técnicas de modelagem, chegou-se a um modelo
matemático, para a citada planta, de 1ª ordem com atraso de transporte (FOPDT – FirstOrder Plus Dead-Time), conforme a função de transferência abaixo, onde Y(s) é o nível que
se deixa controlar, U(s) é o sinal de controle enviado ao atuador da planta, Kp é o ganho
estático, real positivo, é a constante de tempo do sistema ( > 0 ) e ???????? caracteriza o atraso
de transporte.
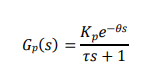
Um dos engenheiros, responsável pelos processos de chão de fábrica, deseja implementar uma malha de controle para essa planta, conforme diagrama de blocos da figura abaixo, sendo Gc(s), o controlador projetado, N é uma constante que representa o sensor de nível e R(s) o nível de referência que se deseja manter no sistema controlado.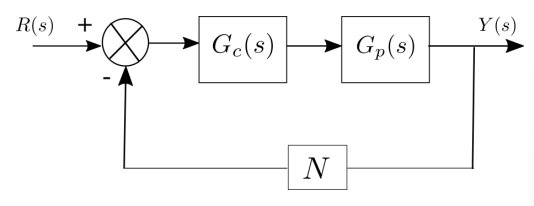
I. Na função de transferência Gp(s), se θ >> significa que o sistema é lag dominante. II. Se Gc(s) é um controlador Proporcional, Integral (PI), e R(s) é uma referência que
varia na forma de um degrau, então em regime permanente, o nível do tanque seguirá
o nível desejado da referência, com erro nulo em estado estacionário.
III. Se Gc(s) é um controlador Proporcional, com ganho estático positivo, então o nível
do tanque, não acompanhará a referência (forma degrau) em regime permanente.
IV. Se Gc(s) é um controlador Proporcional, Integral (PI), e o atraso de transporte θ for
muito pequeno, podendo ser desconsiderado, então, a função de transferência em
malha fechada terá um zero e dois polos.
é a constante de tempo do sistema ( > 0 ) e ???????? caracteriza o atraso
de transporte. Um dos engenheiros, responsável pelos processos de chão de fábrica, deseja implementar uma malha de controle para essa planta, conforme diagrama de blocos da figura abaixo, sendo Gc(s), o controlador projetado, N é uma constante que representa o sensor de nível e R(s) o nível de referência que se deseja manter no sistema controlado.
I. Na função de transferência Gp(s), se θ >>
significa que o sistema é lag dominante. II. Se Gc(s) é um controlador Proporcional, Integral (PI), e R(s) é uma referência que
varia na forma de um degrau, então em regime permanente, o nível do tanque seguirá
o nível desejado da referência, com erro nulo em estado estacionário.
III. Se Gc(s) é um controlador Proporcional, com ganho estático positivo, então o nível
do tanque, não acompanhará a referência (forma degrau) em regime permanente.
IV. Se Gc(s) é um controlador Proporcional, Integral (PI), e o atraso de transporte θ for
muito pequeno, podendo ser desconsiderado, então, a função de transferência em
malha fechada terá um zero e dois polos.  Conheça nossos planos