Questões de Concurso Sobre engenharia eletrônica
Foram encontradas 4.417 questões


1. Primeira correia transportadora. 2. Controlador lógico programável. 3. Sistemas cyberfísicos. 4. Primeiro tear mecânico.
( ) 1ª Revolução Industrial. ( ) 2ª Revolução Industrial. ( ) 3ª Revolução Industrial. ( ) 4ª Revolução Industrial. A sequência correta está em
Analise a imagem e considere: Gc1 e Gc2 controladores PID e autovalores reais e distinto.
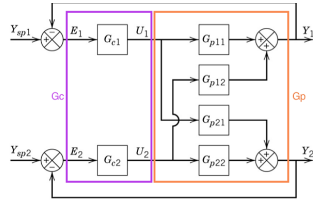
Para facilitar o ajuste dos controladores PID é necessário projetar uma realimentação de estados por alocação de polos, de forma que o sistema dinâmico equivalente no espaço de estados esteja na forma canônica:
1. Redes predecessoras. 2. Redes proprietárias e de sistemas abertos após 1980. 3. Redes padrão internacional.
( ) Foundation Fieldbus. ( ) Ethernet. ( ) DeviceNet. ( ) Profibus. ( ) CAN.
A sequência correta está em
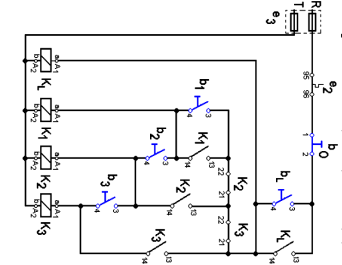
O diagrama de comandos elétricos é mais adequado para o seguinte acionamento:
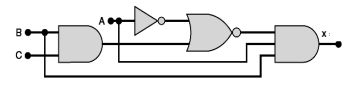
Uma expressão lógica simplificada para o circuito lógico a seguir é:
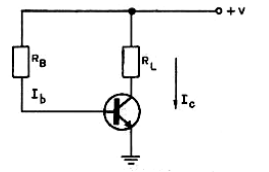
O valor de Rb é, aproximadamente:
Relacione adequadamente as colunas a seguir.
1. Método de relé em malha fechada.
2. Método do modelo interno.
3. Método do ganho e período críticos.
4. Preditor de Smith.
5. Comportamento servo.
6. Comportamento regulatório.
( ) Comportamento realizado pelo controlador do processo mediante distúrbios.
( ) Método utilizado para obter no limite da estabilidade os valores do ganho e período críticos, mas que é inviável em muitos casos na prática.
( ) Comportamento realizado para o controlador para “rastrear o setpoint”.
( ) Método utilizado para obter o ganho e o período crítico sem levar o sistema dinâmico ao limite da estabilidade.
( ) Método utilizado para se obter o controlador dado um desempenho requerido e um modelo da planta a se controlar.
( ) Minimiza os efeitos do tempo morto da planta no controle de malha.
A sequência correta está em
( ) Na prática, na maioria dos casos, deve-se buscar uma sintonia mais robusta para malhas de controle; portanto, aquelas obtidas para um degrau no setpoint costumam ser mais indicadas de modo geral.
( ) A ação derivativa do controlador PID é mais indicada para processos ruidosos.
( ) O controlador PID é mais indicado para ser utilizado em processos em que a razão de controlabilidade (ou incontrolabilidade para alguns autores) é maior do que 1.
( ) O método de sintonia de Cohen e Coon é mais indicado para processos com atraso de transporte (tempo morto) mais elevado.
( ) O modelo mais utilizado para métodos clássicos de sintonia de controladores PID é baseado no modelo de primeira ordem mais atraso de transporte (tempo morto).
A sequência correta está em
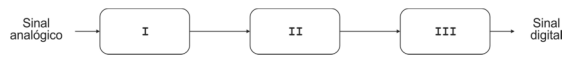
Identifica corretamente os blocos I, II e III:
I. Tem quatro terminais, sendo: catodo, anodo, gate 1 e gate 2.
II. É usado em sistemas de corrente alternada e, em função da polarização do terminal gate, ele pode conduzir corrente de anodo para catodo ou de catodo para anodo.
III. É usado em sistemas de corrente alternada e, em função do instante do disparo pelo terminal gate, ele opera como um retificador controlado.
Está correto o que se afirma APENAS em
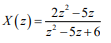 Os valores das três primeiras amostras da sequência x(n) , ou
seja,
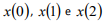 , respectivamente, são:
 é a derivada do vetor de estados, y(t) é a saída e
u(t) é a entrada.
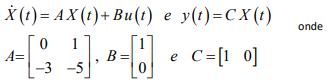
Utilizando-se uma realimentação de Estados com a lei de controle dada por:
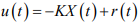 , em que K é o vetor de
ganhos e r(t) é uma entrada de referência, pretende-se alocar
seus dois polos de malha fechada nas posições reais
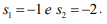 Para obter esse resultado, o valor do vetor de ganhos K é:
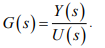
O gráfico da figura a seguir mostra o traçado do Lugar das Raízes para esta planta sujeita a uma realimentação de saída com lei de controle:
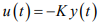 e o ganho K varia de zero a infinito.
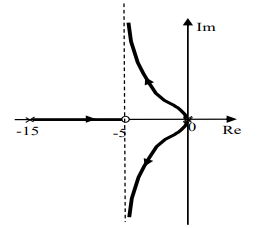
Um sistema contínuo, linear e modelado em espaço de estado, tem a sua dinâmica determinada pela seguinte equação matricial:
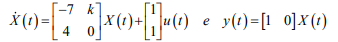
Onde u(t) é o sinal de entrada, X(t) é a derivada do vetor de estados e y(t) o sinal de saída. A planta dispõe de uma variável incerta, o parâmetro real k , em sua dinâmica. O valor de k que torna o sistema NÃO CONTROLÁVEL é
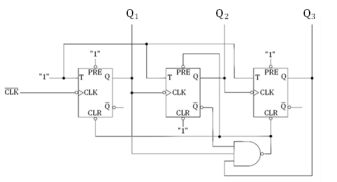
Esse contador possui a seguinte quantidade de estados estáveis:

 Conheça nossos planos