Questões de Concurso
Sobre sistemas embarcados em engenharia eletrônica
Foram encontradas 244 questões


Os microprocessadores e microcontroladores são amplamente utilizados em sistemas embarcados devido à sua capacidade de processar dados e interagir com periféricos. Enquanto os microprocessadores se concentram no processamento e dependem de circuitos externos para comunicação e memória, os microcontroladores integram memória, portas de E/S e recursos adicionais em um único chip. A escolha entre esses dispositivos e a forma como são programados e utilizados depende de características como conjunto de instruções, arquitetura (Harvard ou Von Neumann) e gerenciamento de periféricos. Sobre microprocessadores e microcontroladores, analise as afirmativas a seguir.
I. Em microcontroladores com arquitetura Harvard, a separação entre as memórias de programa e dados permite acessos simultâneos, aumentando a eficiência do sistema.
II. Os microprocessadores geralmente possuem uma maior quantidade de pinos de entrada/saída digitais integrados em comparação aos microcontroladores.
III. A presença de periféricos como conversores ADC e PWM é uma característica comum em microcontroladores, mas raramente encontrada em microprocessadores.
IV. O conjunto de instruções CISC (Complex Instruction Set Computer) é mais adequado para operações de baixa latência em sistemas críticos do que o conjunto RISC (Reduced Instruction Set Computer).
V. Microcontroladores geralmente consomem menos energia do que microprocessadores, sendo ideais para aplicações alimentadas por bateria.
Está correto o que se afirma apenas em
1. Ciclo de instrução.
2. Unidade de controle.
3. Barramento de dados.
4. Cache L1.
5. Registrador.
( ) Componente do processador responsável por armazenar pequenos blocos de dados temporários durante a execução de instruções.
( ) Memória de acesso rápido, localizada no processador, que armazena dados frequentemente utilizados para aumentar o desempenho.
( ) Conjunto de sinais e circuitos utilizados para transferência de informações entre o processador, memória e dispositivos periféricos.
( ) Sequência de operações realizadas pelo processador para buscar, decodificar e executar uma instrução.
( ) Componente responsável pela coordenação e controle da execução das operações do processador, incluindo decodificação de instruções e geração de sinais de controle.
A sequência está correta em
( ) Todo microcontrolador possui apenas uma interface de comunicação serial, sendo necessária a adição de periféricos externos para ampliar essa capacidade.
( ) A arquitetura Harvard permite maior eficiência ao executar instruções, separando barramentos de instruções e dados.
( ) Em sistemas embarcados críticos, como dispositivos médicos, é comum utilizar microcontroladores com recursos de segurança, como proteção contra falhas por radiação.
( ) Microcontroladores baseados em ARM Cortex-M são, exclusivamente, utilizados em dispositivos de alta potência e não têm aplicação em dispositivos com restrição de energia.
( ) A quantidade de memória flash disponível em um microcontrolador influencia diretamente na capacidade de armazenamento de programas e dados dinâmicos.
A sequência está correta em
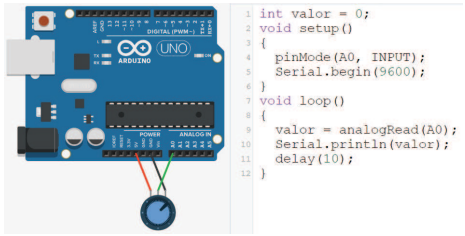 Fonte: https://www.tinkercad.com
NUSSEY, John. Arduino para leigos. Rio de Janeiro: Alta Books, 2019.
Após analisar esse sistema composto por essa montagem e programação, assinale a afirmação INCORRETA:
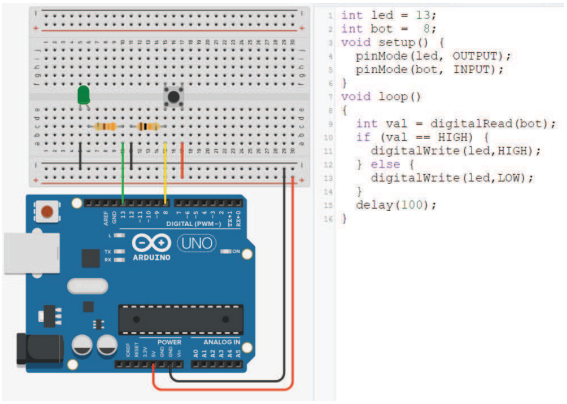 Fonte: https://www.tinkercad.com
NUSSEY, John. Arduino para leigos. Rio de Janeiro: Alta Books, 2019.
Após analisar esse sistema composto por essa montagem e programação, assinale a afirmação INCORRETA:
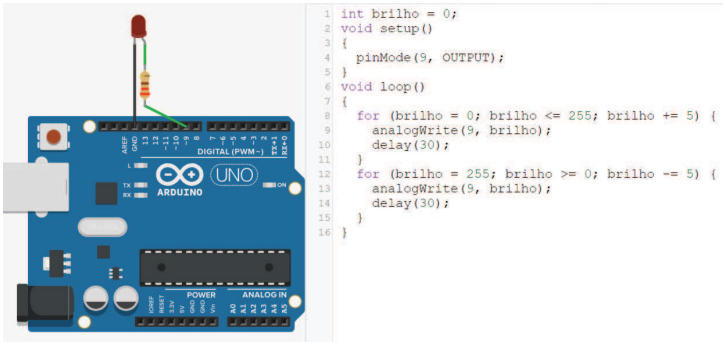 Fonte: https://www.tinkercad.com NUSSEY, John. Arduino para leigos. Rio de Janeiro: Alta Books, 2019.
Analise este sistema composto por esta montagem e programação e assinale a afirmação INCORRETA.
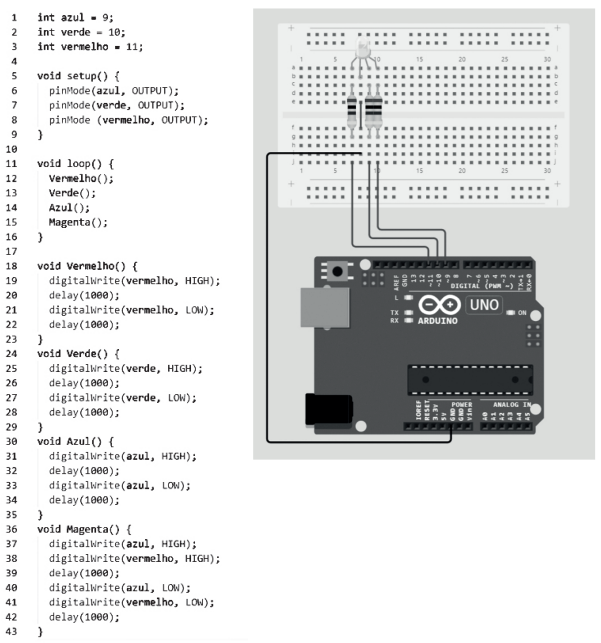
Considere que o código fonte foi compilado, enviado e executado no Arduino. Pode-se afirmar que:
Sobre o microcontrolador ATmega328 e suas funcionalidades de entrada e saída (I/Os), analise as seguintes alternativas e assinale a correta:
No microcontrolador ATmega328 o conversor analógico-digital (ADC) possui uma resolução de 10 bits, permitindo a leitura de valores analógicos entre 0 e 1023. Sabendo que o ADC opera com um clock máximo de 200 kHz e que o Arduino Uno utiliza um clock principal de 16 MHz, qual das seguintes afirmativas descreve corretamente uma característica crítica do processo de conversão analógico-digital nesse microcontrolador?
I. O ADC utiliza um referencial de tensão fixo de 5V, que não pode ser alterado, independentemente da tensão de alimentação do microcontrolador, resultando sempre em uma resolução de 4.88 mV por nível de quantização.
II. O ADC permite o uso de diferentes referências de tensão, como a tensão de alimentação (Vcc), uma referência interna de 1.1V, ou uma tensão externa aplicada ao pino AREF, resultando em diferentes resoluções de quantização.
III. O tempo de conversão de uma leitura analógica para digital é determinado pela frequência do clock do ADC, que pode ser configurada por meio de um prescaler. O tempo de conversão diminui quando o prescaler é configurado para diminuir a frequência do clock do ADC.
IV. O tempo total de conversão de uma leitura analógica para digital depende exclusivamente da frequência de clock do sistema, sendo que quanto maior esta frequência, maior será a taxa de amostragem.
O protocolo SPI (Serial Peripheral Interface) é utilizado em microcontroladores da família ATmega para realizar a comunicação síncrona entre o mestre e um ou mais dispositivos escravos. No contexto de seu funcionamento, qual das seguintes afirmativas descreve corretamente um comportamento desse protocolo?
I. O SPI no ATmega328 pode ser configurado através de registrador específico, sendo o sinal de clock (SCK) gerado pelo mestre, com possibilidade de modificar polaridade e fase (CPOL e CPHA), permitindo maior flexibilidade na comunicação com diferentes dispositivos.
II. O protocolo SPI é half-duplex, o que significa que ambos os dispositivos (mestre e escravo) podem enviar e receber simultaneamente dados, mas também pode ser configurado para funcionar como simplex, isto é, apenas um dispositivo transmite dados (normalmente o mestre).
III. No ATmega328, quando em modo mestre no SPI, o gerenciamento dos pinos SS (Slave Select) é feito de maneira automática, com terminais específicos para cada escravo.
IV. Em um barramento SPI, vários escravos podem compartilhar as mesmas linhas de dados (MOSI e MISO), mas o mestre deve selecionar individualmente cada escravo utilizando a linha SS (Slave Select). Se dois escravos forem ativados ao mesmo tempo, o barramento SPI entra em estado de conflito, o que interrompe automaticamente a comunicação.
O protocolo TWI (Two-Wire Interface), presente nos microcontroladores da família ATmega permite a comunicação entre dispositivos em um barramento compartilhado, como sensores e microcontroladores. Em relação à organização e controle da comunicação no barramento, qual das seguintes afirmativas é verdadeira?
I. No ATmega328 é possível gerar uma interrupção quando reconhecido o endereço configurado mesmo que ele esteja no modo sleep.
II. Durante uma transmissão no protocolo TWI, o dispositivo escravo pode iniciar uma comunicação enviando diretamente um sinal de start para o mestre, eliminando a necessidade de um sinal de start gerado pelo mestre.
III. No barramento, deve haver apenas um mestre, e ele é o único responsável por iniciar e controlar as transações de dados com múltiplos escravos, utilizando sinais de start, stop e ack.
IV. A velocidade de comunicação no barramento é fixada em 100 kHz para todos os dispositivos, independentemente das suas capacidades ou configurações de hardware.
Considere que um timer de 8 bits do microcontrolador ATmega328 com um prescaler configurado para 64. A frequência de clock do sistema é de 16 MHz. Qual será o tempo até o estouro (overflow) desse timer, assumindo que ele está operando no modo normal e inicia com valor zero?

 Conheça nossos planos